Sensore di posizione magnetostrittivo per cilindro idraulico — 35 MPa, SSI / 4-20 mA
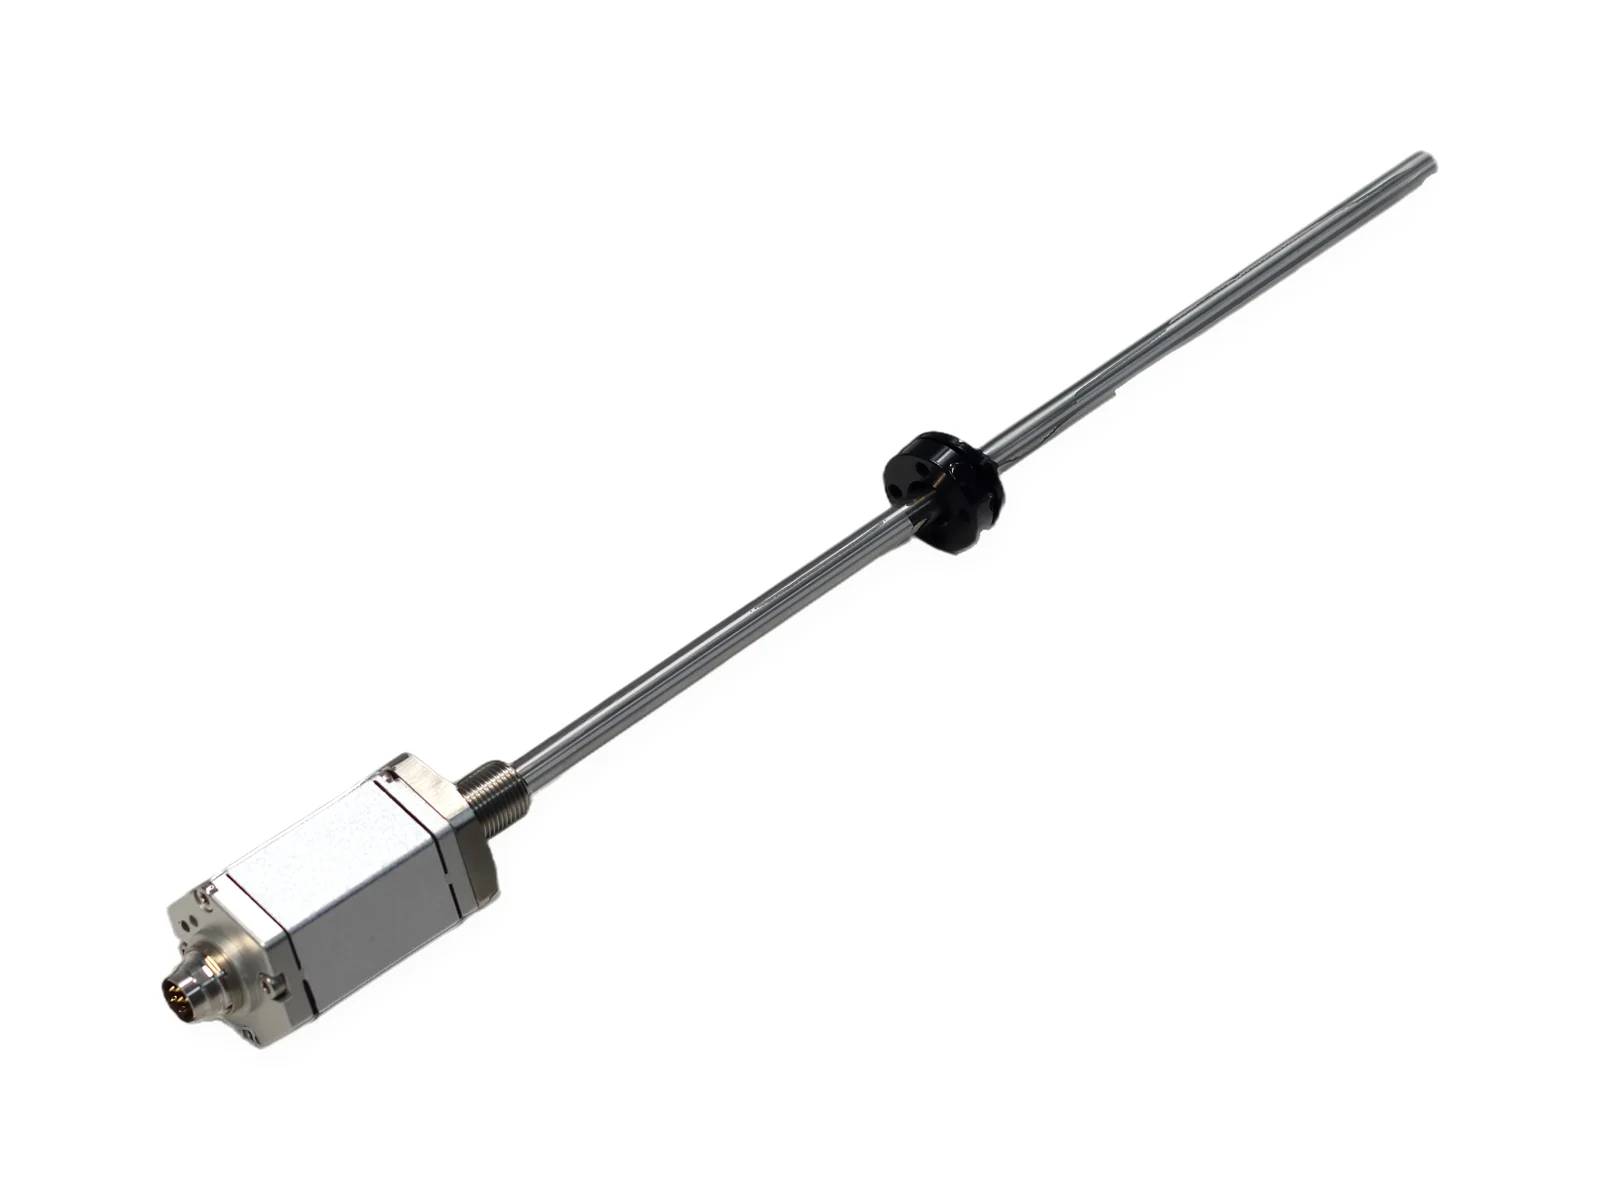
I trasduttori lineari di posizione magnetostrittivi SEGMENsensor si installano direttamente all’interno del cilindro idraulico e forniscono la posizione assoluta dello stelo. Il sensore si fissa sul fondello o sulla porta posteriore del cilindro e l’asta di misura scorre all’interno della camera. Tubo in pressione da 35 MPa (350 bar) continui e 70 MPa di picco. Serie SGM-PR10 (25–8000 mm), SGM-PF10, SGM-PF20, SGM-PR40 e SGM-PR50. Uscite 4-20 mA, 0-10 V, RS485, SSI (SGM-PR10). Non linearità <±0,01 % FS. IP67/IP68, marcatura CE, ordine minimo 1 pezzo.
In sintesi
Il sensore di posizione SEGMENsensor per cilindro idraulico è un trasduttore magnetostrittivo il cui tubo in pressione scorre dentro lo stelo forato, mentre un magnete sul pistone segna la corsa. Fornisce la posizione assoluta dello stelo senza azzeramento all’accensione; cinque serie SGM integrate coprono 25–8000 mm e 35 MPa continui.
- Il tubo in pressione è dimensionato per 35 MPa (350 bar) continui e 70 MPa di picco.
- SGM-PR10 e SGM-PF10 coprono 25–8000 mm; SGM-PF20, SGM-PR40 e SGM-PR50 coprono 25–4000 mm.
- Non linearità inferiore a ±0,01 % FS (min. ±50 µm) su SGM-PR10 e SGM-PF10.
- Uscite 4-20 mA, 0-20 mA, 0-10 V e RS485 Modbus RTU; SSI di serie su SGM-PR10.
- Protezione IP67 (SGM-PR10) o IP68 (SGM-PF10, PF20, PR40, PR50), alimentazione 24 V DC (±20 %).
Ultimo aggiornamento: · Team di ingegneria SEGMENsensor
Che cos’è
Che cos’è un sensore di posizione magnetostrittivo per cilindro idraulico?
È un sensore per la misura della posizione lineare assoluta e senza contatto dello stelo del cilindro. È composto da un’asta di misura in acciaio inox installata al centro del pistone e da un magnete di posizione montato nel pistone. All’interno dell’asta, la guida d’onda sfrutta l’effetto magnetostrittivo: nel punto in cui il campo del magnete incrocia l’impulso di corrente, un’onda torsionale ritorna all’elettronica della testa. La misura del tempo di volo restituisce la posizione assoluta con non linearità <±0,01 % FS (SGM-PR10), senza nuovo azzeramento, anche dopo un’interruzione dell’alimentazione.
- Montaggio: la flangia del sensore si avvita in una porta filettata del fondello posteriore (M18×1,5 o M20×1,5 su SGM-PR10, secondo il codice d’ordine); il tubo in pressione entra nel foro profondo dello stelo.
- Magnete: un magnete ad anello è fissato nel pistone attorno al tubo.
- Elettronica: la testa elettronica resta fuori dalla zona in pressione.
Serve solo il finecorsa? Per posizioni fisse anziché misura continua basta un sensore induttivo per alta pressione avvitato nel fondello del cilindro (500 bar in M8/M12, fino a 1000 bar in M18).
Specifiche
Dati tecnici dei sensori integrati nel cilindro
Corsa, interfaccia di uscita e connettore personalizzati su richiesta.
| Parametro | Specifica |
|---|---|
| Principio di misura | Magnetostrittivo, assoluto (nessun azzeramento all’accensione) |
| Serie per montaggio nel cilindro | SGM-PR10 (25–8000 mm), SGM-PF10 testa piatta (25–8000 mm), SGM-PF20 con flangia incassata Φ48, SGM-PR40 compatto e SGM-PR50 miniatura (25–4000 mm); SE-PR30 a sicurezza intrinseca (25–4000 mm) |
| Non linearità | <±0,01 % FS (min. ±50 µm) — SGM-PR10, SGM-PF10 |
| Ripetibilità | <±0,001 % FS (min. ±5 µm) — SGM-PR10, SGM-PF10; ±0,005 mm — SGM-PF20, SGM-PR40, SGM-PR50 |
| Risoluzione | D/A a 16 bit (uscita analogica) |
| Interfaccia di uscita | 4-20 mA, 0-20 mA, 0-10 V, RS485 Modbus RTU; SSI su SGM-PR10 (su richiesta su SGM-PF10) |
| Tempo di aggiornamento | Da 1 ms (1–2 m) a <10 ms secondo il campo |
| Alimentazione | 24 V DC (±20 %) |
| Pressione nominale | 35 MPa (350 bar) continui, 70 MPa di picco |
| Tubo / flangia | Acciaio inox 304 |
| Testa del sensore | Lega di alluminio (SGM-PR10); acciaio inox 304 (SGM-PF10, PF20, PR40, PR50) |
| Fissaggio | M18×1,5 o filettatura personalizzata |
| Grado di protezione | IP67 (SGM-PR10); IP68 (SGM-PF10, PF20, PR40, PR50) |
| Temperatura di esercizio | −40 °C … +85 °C |
| Ordine minimo | 1 pezzo |
| Tempi di consegna | 3–5 settimane (standard) |
| Certificazioni | CE, RoHS |
Installazione
Tre modi di installare il sensore nel cilindro idraulico
Montaggio posteriore, esterno o laterale, per cilindri di nuova progettazione e per il retrofit di cilindri esistenti.
Montaggio posteriore (il più diffuso)
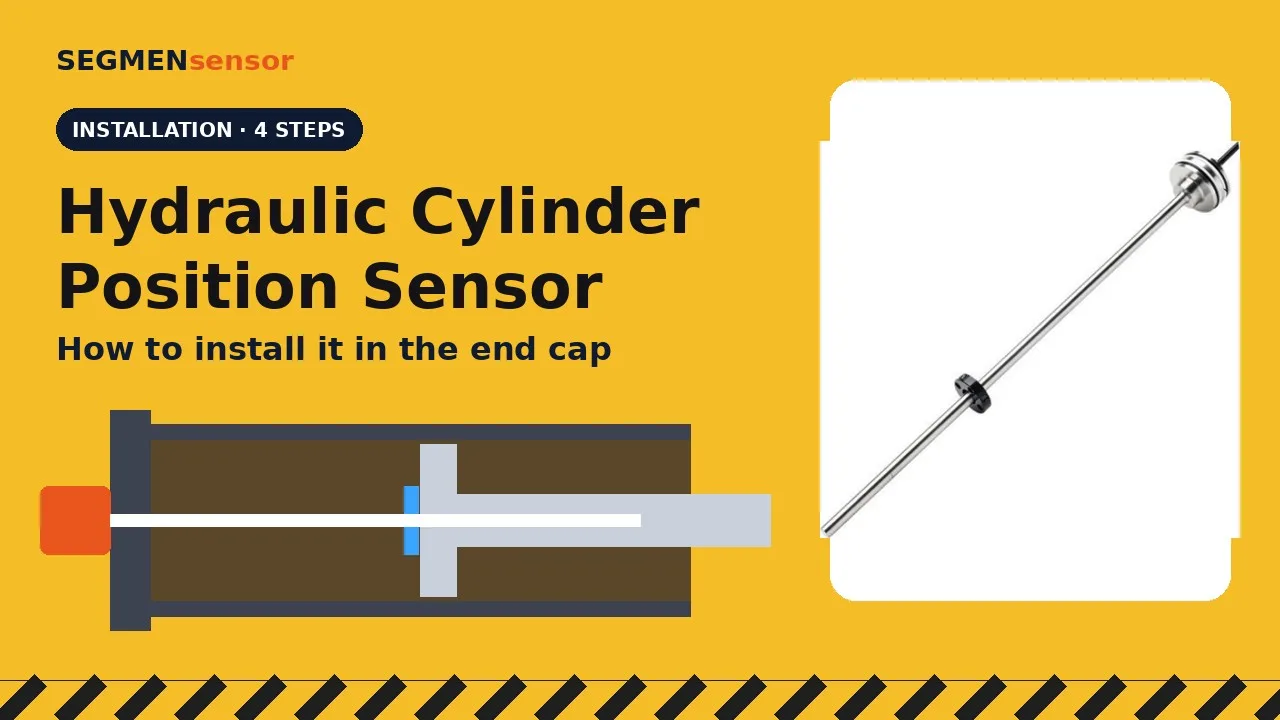
L’asta di misura entra da una porta filettata del fondello posteriore e attraversa il foro centrale del pistone cavo, con il magnete ad anello montato nel pistone. Ideale per nuovi progetti: compatto, completamente integrato, tenuta solo sulla porta del fondello.
Montaggio esterno (retrofit)
Testa del sensore fissata esternamente sulla faccia della testata del cilindro, punta dell’asta collegata all’estremità dello stelo. Per equipaggiare cilindri esistenti senza lavorare il corpo; in ambienti polverosi o sporchi si consiglia una guaina di protezione.
Montaggio laterale o sulla testata anteriore
Per cilindri a corsa corta (<500 mm): cilindri di bloccaggio, attrezzature per stampi e dispositivi idraulici. Testa compatta per spazi ridotti, connettore angolato disponibile.
Applicazioni
Misura di posizione nei cilindri idraulici: applicazioni
- Presse a iniezione per materie plastiche: posizione di chiusura e apertura stampo con retroazione assoluta, per cicli ripetibili.
- Presse idrauliche, piegatura e formatura: posizione assoluta della slitta, retroazione combinata forza-posizione, registro posteriore delle presse piegatrici CNC e curvatura tubi.
- Pressofusione: posizione del pistone di iniezione e del moltiplicatore per il controllo qualità del getto.
- Oleodinamica mobile: braccio, avambraccio e benna di escavatori, sollevamento di gru e sfilo degli stabilizzatori.
- Macchine agricole, lavorazione del legno e miniere: sollevatore a tre punti del trattore, altezza della testata di raccolta, avanzamento di seghe e sfogliatrici, posizione dei martinetti delle armature nelle miniere in sotterraneo.
Offerta
Cosa determina l’offerta per un sensore di posizione da cilindro
Non pubblichiamo listini: fornitura diretta dalla fabbrica, offerta in base alle vostre esigenze, con risposta entro 24 ore.
Serie e corsa
SGM-PR10 o SGM-PF10 fino a 8000 mm; SGM-PF20, SGM-PR40 e SGM-PR50 fino a 4000 mm.
Interfaccia di uscita
4-20 mA, 0-20 mA, 0-10 V, RS485 Modbus RTU o SSI (SGM-PR10; su richiesta su SGM-PF10).
Fissaggio e collegamento
Filettatura M18×1,5 o personalizzata, connettore, cavo e magnete speciale secondo il vostro cilindro.
OEM e quantità
Marchio privato e connettore personalizzato sono quotati in base alla quantità. L’ordine minimo resta 1 pezzo.
Norme di riferimento: ISO 6149-1 — Attacchi oleodinamici con filettatura metrica e tenuta O-ring · IEC 60381-1 — Segnali analogici in corrente (4–20 mA) · IEC 60529 — Codice IP
Video: sensori magnetostrittivi per cilindri idraulici
Trascrizione
Sensori di posizione per cilindri idraulici: come sceglierli e come installarli. Un sensore di posizione per cilindri rileva la posizione assoluta del pistone. La maggior parte usa il principio magnetostrittivo. L’elettronica invia un impulso di corrente lungo un filo guida d’onda. Dove incontra il campo del magnete ad anello sul pistone, il filo si torce. La torsione torna indietro come onda torsionale. Il suo tempo di percorrenza dà la posizione assoluta, senza ricerca dello zero (homing) all’accensione. Ci sono tre modi di installazione. Il montaggio dal coperchio posteriore è il più diffuso: l’asta scorre all’interno dello stelo forato del pistone, completamente racchiusa. Il montaggio esterno consente di adattare un cilindro esistente senza lavorare l’alesaggio. Il montaggio laterale o frontale è adatto a corse brevi, sotto i 500 mm. Installazione dal coperchio posteriore, passo per passo. Primo, eseguire un foro profondo nello stelo del pistone, così il tubo in pressione vi scorre senza toccare l’alesaggio. Poi montare il magnete ad anello sul pistone, con un distanziale non magnetico e viti non magnetiche. Inserire il sensore dall’attacco filettato, ad esempio M18×1.5, e sigillarlo con l’O-ring. La testa elettronica resta fuori dall’olio. Collegare un cavo schermato e l’uscita segue il pistone. Specificare la corsa (25–8000 mm) e verificare la pressione nominale: 35 MPa in continuo, 70 MPa di picco. Scegliere l’uscita (4–20 mA, 0–10 V, RS485 Modbus o SSI), la filettatura di montaggio e il grado di protezione. Questo è l’SGM-PR10, progettato per l’installazione diretta all’interno dei cilindri idraulici. Sulla linea di produzione, aste e flange vengono saldate al laser e il segnale di ritorno viene verificato all’oscilloscopio. I sensori vengono tarati su un banco di prova lineare, dove un software verifica la lettura lungo la corsa. Sensori di posizione per cilindri idraulici SEGMENsensor. Ordine minimo 1 pezzo. Schede tecniche e offerte su segmensensor.com.
Trascrizione
Installare un sensore all’interno di un cilindro idraulico. Il metodo più diffuso prevede il montaggio di un sensore magnetostrittivo attraverso il coperchio posteriore, completamente racchiuso nel cilindro. Primo passo: eseguire un foro profondo nello stelo del pistone, così il tubo in pressione del sensore vi scorre senza toccare l’alesaggio. Secondo passo: montare il magnete ad anello sul pistone, con un distanziale non magnetico e viti non magnetiche. Terzo passo: inserire il sensore dall’attacco filettato e sigillarlo con l’O-ring. La testa elettronica resta fuori dall’olio. Quarto passo: collegare un cavo schermato e mettere in funzione il cilindro. L’uscita segue il pistone, senza ricerca dello zero (homing) all’accensione. Sensori SEGMENsensor per cilindri: corse da 25 a 8000 mm, fino a 350 bar. segmensensor.com
Trascrizione
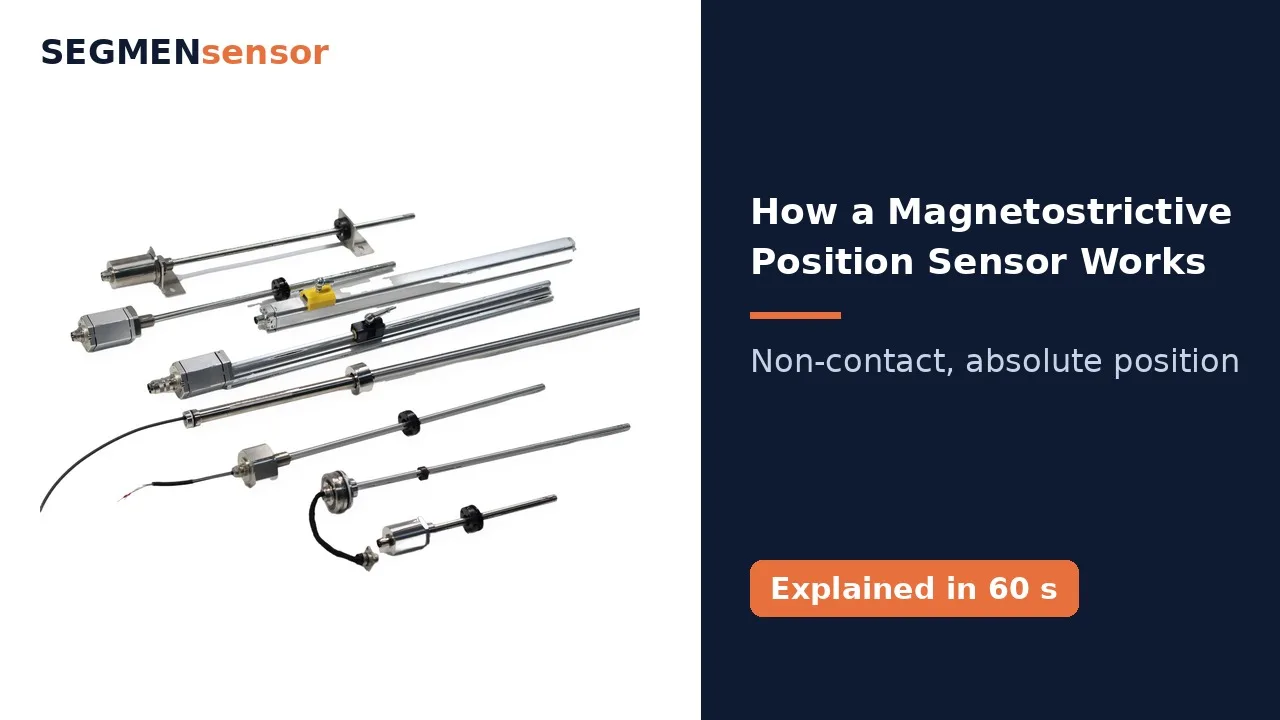
Come fa un sensore magnetostrittivo a misurare la posizione senza contatto? Nell’asta in acciaio inox scorre un sottile filo guida d’onda. Un magnete ad anello si muove con il pistone, il galleggiante o il carrello. Per prima cosa, l’elettronica invia un breve impulso di corrente lungo il filo. L’impulso genera un campo magnetico circolare. Dove questo campo incontra quello del magnete, il filo si torce. È l’effetto Wiedemann. La torsione torna alla testa come onda torsionale, a circa 2800 metri al secondo, mentre un timer misura il tempo di percorrenza. Posizione uguale velocità dell’onda per tempo. Il risultato è una posizione assoluta, senza contatto e senza usura. I sensori magnetostrittivi SEGMENsensor coprono corse da 25 a 8000 millimetri. Scopri di più su segmensensor.com.
Trascrizione
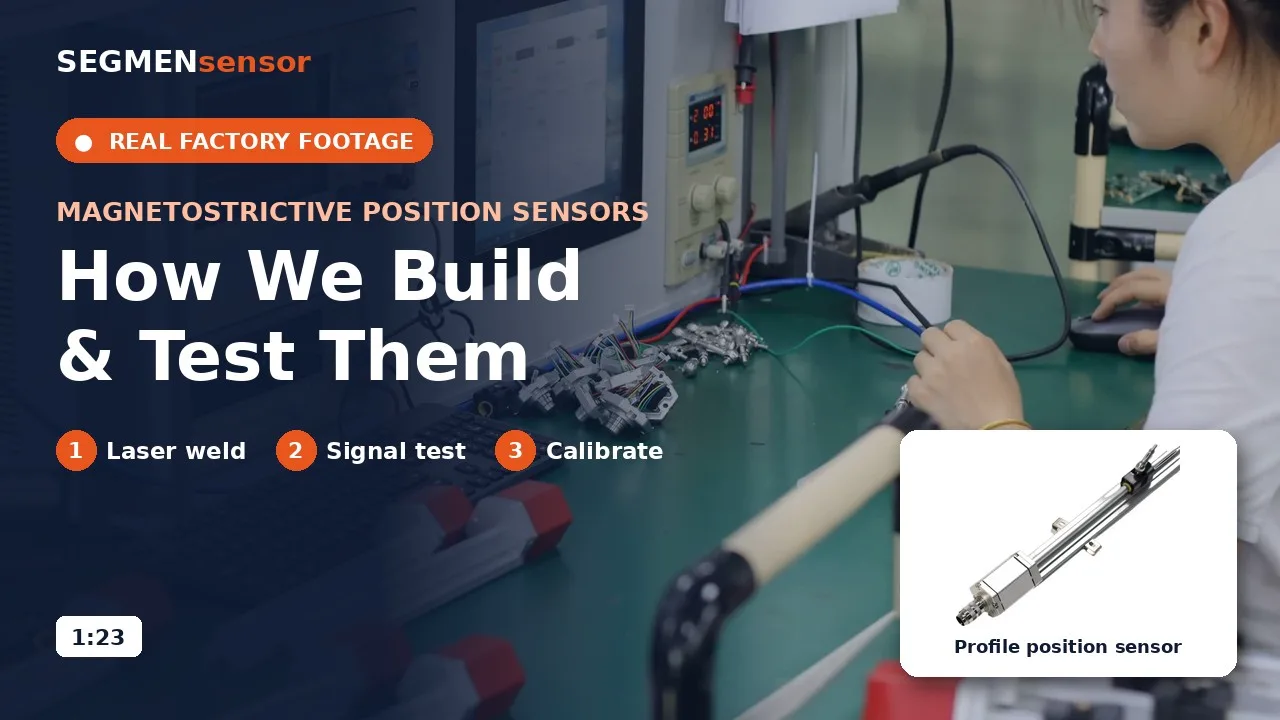
Sensori di posizione magnetostrittivi: come SEGMENsensor li produce e li collauda. Si parte dall’elettronica. Ogni scheda viene saldata a mano e inserita nella testa del sensore. Testa, cavo e connettore vengono montati sulla custodia, e guaine termorestringenti sigillano il cablaggio. Aste e flange vengono saldate al laser su un’attrezzatura rotante, con una telecamera che allinea ogni cordone. L’elettronica passa poi su un rack di burn-in. Ogni sensore viene collaudato. L’oscilloscopio verifica il segnale di ritorno, uno strumento verifica l’uscita. Ogni sensore viene poi tarato su un banco di prova lineare, dove un software verifica la lettura lungo tutta la corsa. Infine, la targhetta viene marcata al laser con il modello e il nome dell’azienda. Corse 25–8000 mm · Ordine minimo 1 pezzo · Richiedi un’offerta su segmensensor.com
Domande frequenti
Domande frequenti sui sensori di posizione per cilindro idraulico
Quale pressione nominale deve avere il sensore di posizione del cilindro?
Che cos’è l’uscita SSI e perché si usa?
Lo stesso sensore può fornire SSI e 4-20 mA contemporaneamente?
Quale precisione si ottiene in un cilindro idraulico?
È adatto a servo-oleodinamica e anelli di controllo di posizione?
Esiste una versione con alimentazione a 12 V?
Qual è l’ordine minimo e quali sono i tempi di consegna?
Prodotti correlati: gamma di sensori di posizione magnetostrittivi · sensori LVDT · trasduttori di pressione · sensori induttivi
Richiesta di offerta o di campione
Ci invii i Suoi parametri: un ingegnere Le risponde con il modello consigliato e l’offerta FOB Cina entro 24 ore lavorative. Ordine minimo 1 pezzo; campioni da 1 a 5 pezzi in 5–7 giorni lavorativi.