Sensor de posição magnetostritivo SSI — SGM-PR10 / SGM-PE10, 25–8000 mm
O sensor de posição magnetostritivo SSI é um transdutor linear absoluto e sem contato que entrega a posição pela interface serial síncrona SSI (Synchronous Serial Interface). Na SEGMENsensor, o SSI é saída padrão no SGM-PR10, montado dentro do cilindro hidráulico, e no SGM-PE10, de perfil, e fica disponível sob consulta no SGM-PR20 e no SGM-PF10. Comprimento de palavra, código Gray ou binário e resolução são definidos no código de pedido (ex.: SS25G005F). Faixa de 25 a 8000 mm, não linearidade <±0,01 % FS, repetibilidade <±0,001 % FS, marcação CE. Fábrica em Shenzhen desde 2019, fornecimento OEM em série.
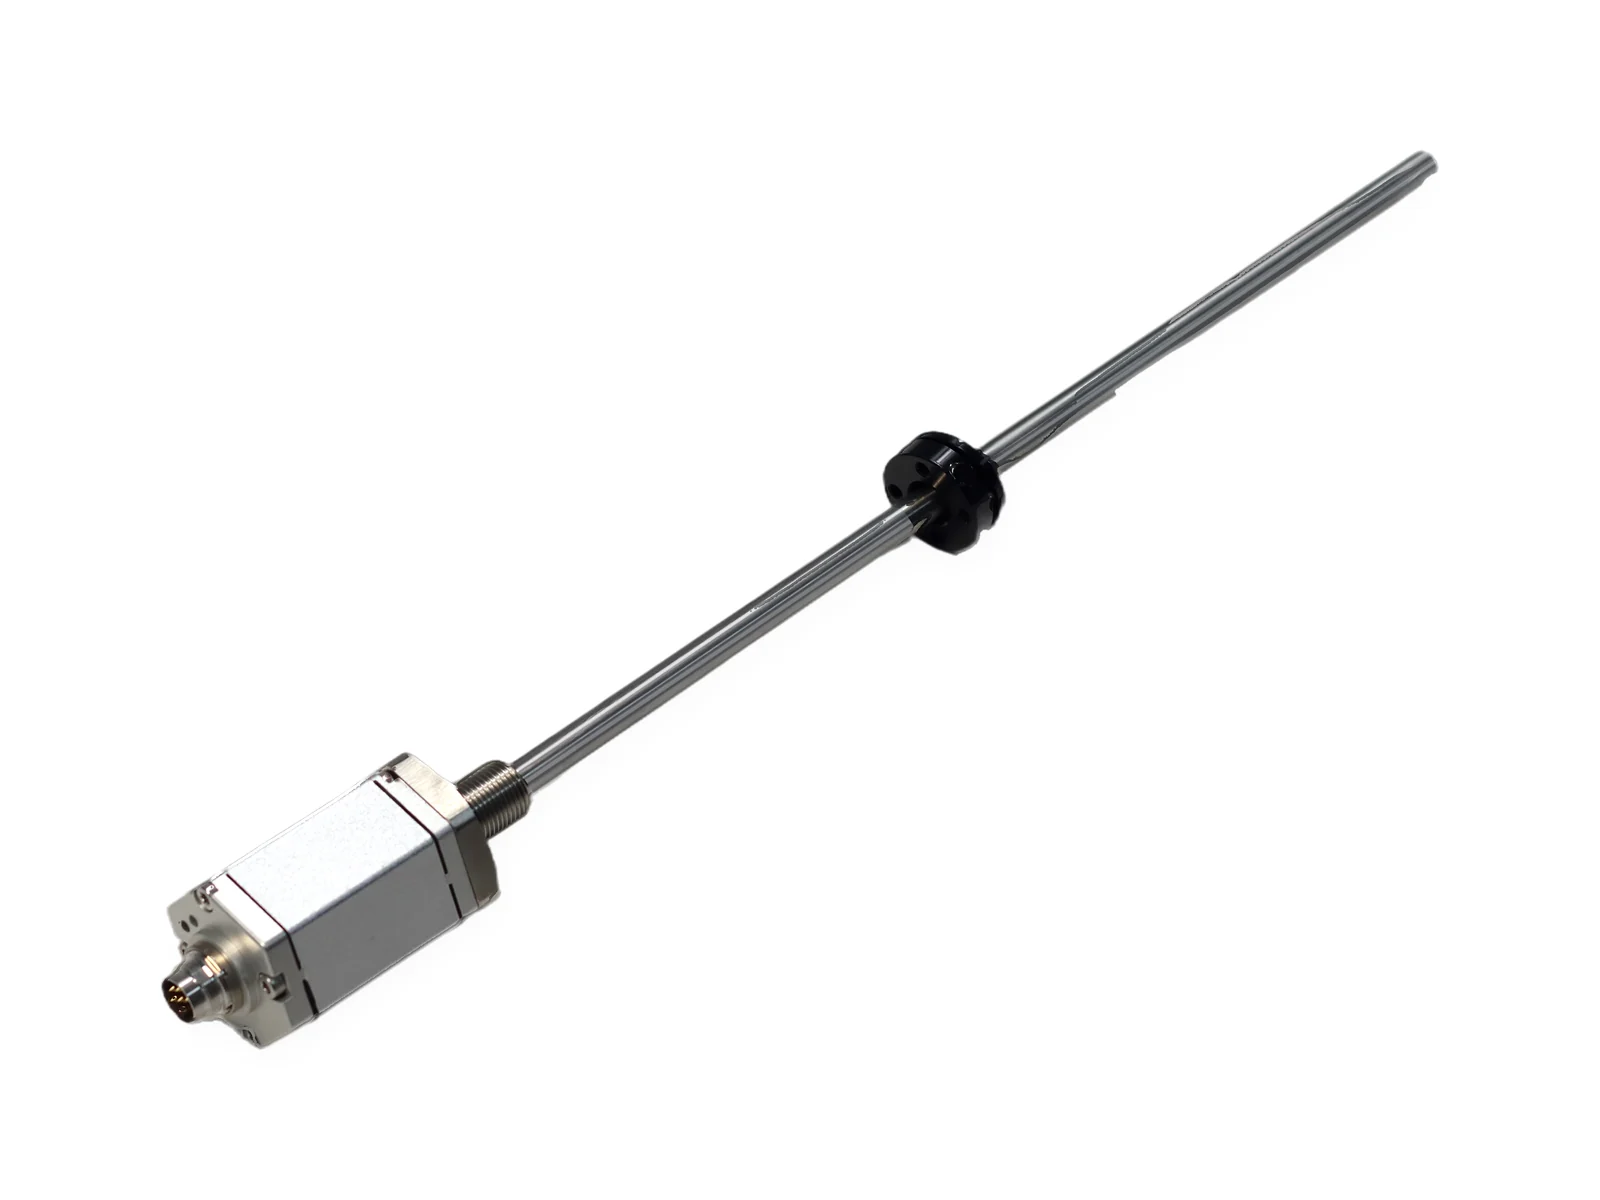
Pontos-chave
O sensor de posição magnetostritivo SSI da SEGMENsensor envia a posição linear absoluta como palavra serial síncrona (SSI) em código Gray ou binário, de modo que o servoacionamento ou o controlador de movimento lê a posição direto, sem referenciamento. O SSI é padrão no SGM-PR10 e no SGM-PE10, de 25 a 8000 mm, e sob consulta no SGM-PR20 e no SGM-PF10.
- A faixa de medição é de 25–8000 mm no SGM-PR10, SGM-PE10 e SGM-PF10, e de 25–7500 mm no SGM-PR20.
- Comprimento de palavra, código Gray ou binário, resolução e sentido de contagem são definidos no código de pedido, por exemplo SS25G005F.
- A não linearidade é inferior a ±0,01 % FS (mín. ±50 µm) e a repetibilidade inferior a ±0,001 % FS (mín. ±5 µm).
- O tempo de atualização é de 1 ms para 1–2 m, 2 ms para 2–3 m e 5 ms para 3–4 m.
- Alimentação de 24 V CC ±20 % (padrão; faixas de 12 V e 5 V conforme saída e modelo) com consumo inferior a 60 mA.
Atualizado em · Equipe de Engenharia SEGMENsensor
O que é
O que é um sensor de posição magnetostritivo com saída SSI
Um sensor magnetostritivo SSI une o princípio magnetostritivo — absoluto e sem contato — a uma saída digital SSI. O sensor mede a posição absoluta de um ímã ao longo de uma haste guia de onda em aço inox por meio de pulsos ultrassônicos de torção, por isso não precisa de referenciamento depois de ligado. A saída SSI transmite essa posição como palavra em código binário ou Gray por pares diferenciais de clock e dados; comprimento de palavra e resolução vêm do código de pedido. O mestre (servoacionamento ou módulo SSI do CLP) gera o clock e o sensor devolve os dados de forma síncrona.
Diferente de um encoder incremental, que perde a posição quando falta energia, o SSI entrega um valor absoluto novo a cada rajada de clock. A ligação é ponto a ponto (um sensor por entrada) e não exige endereçamento. Para cilindros hidráulicos com o sensor embutido, veja também o sensor de posição para cilindro hidráulico.
Dados técnicos
Especificações do sensor magnetostritivo SSI
Valores da folha de dados SGM-PR10 / SGM-PE10. A tabela completa e o código de pedido estão nas páginas do SGM-PR10 e do SGM-PE10.
| Parâmetro | Valor |
|---|---|
| Princípio de medição | Magnetostritivo, absoluto, sem contato |
| Séries com SSI | SGM-PR10 (dentro do cilindro) e SGM-PE10 (perfil) — padrão; SGM-PR20 e SGM-PF10 — sob consulta |
| Configuração SSI | Comprimento de palavra, código Gray / binário, resolução (µm) e sentido de contagem definidos no código de pedido, ex.: SS25G005F |
| Outras saídas | 4–20 mA, 0–20 mA, 0–10 V, RS485 Modbus RTU; Profinet sob consulta (SGM-PR10 / PE10) |
| Faixa de medição | 25–8000 mm (SGM-PR10, SGM-PE10, SGM-PF10); 25–7500 mm (SGM-PR20) |
| Não linearidade | <±0,01 % FS (mín. ±50 µm) |
| Repetibilidade | <±0,001 % FS (mín. ±5 µm) |
| Tempo de atualização | 1 ms (1–2 m), 2 ms (2–3 m), 5 ms (3–4 m), <10 ms conforme a faixa |
| Tensão de alimentação | 24 V CC ±20 % (padrão; faixas de 12 V e 5 V conforme saída e modelo) |
| Consumo de corrente | <60 mA (varia com a faixa) |
| Cabeçote / tubo | Cabeçote em liga de alumínio, tubo e flange em inox 304 (SGM-PR10) |
| Pressão nominal | 35 MPa contínua, 70 MPa de pico (haste SGM-PR10) |
| Conexão | Conector M16 (SSI 7 pinos) ou cabo direto |
| Temperatura de operação | -40 °C a +85 °C |
| Proteção | IP67 (SGM-PR10 / SGM-PE10) |
| Amostras | A partir de 1 peça para qualificação; volume por projeto |
| Prazo | 3–5 semanas (padrão) |
| Certificações | CE, RoHS |
Protocolo SSI
Como funciona a comunicação SSI
- Princípio: o mestre envia pulsos de clock (CLK+/CLK–) e o sensor devolve os bits de dados de forma síncrona (DATA+/DATA–). No ciclo SSI padrão, n+1 pulsos de clock transmitem n bits de dados, sendo n o comprimento de palavra do código de pedido. O sensor trava a posição no início de cada rajada e envia o valor travado, o que garante coerência entre todos os bits.
- Código Gray ou binário: no código Gray, posições vizinhas diferem em apenas 1 bit, o que evita erros de transição de vários bits no instante da leitura — é o formato recomendado para sensores magnetostritivos. O binário facilita o cálculo e vai direto para registradores inteiros do CLP. Os dois formatos carregam a mesma informação de posição.
- Equipamentos compatíveis: qualquer dispositivo com entrada para encoder absoluto SSI — servoacionamentos com porta de realimentação SSI, controladores de movimento com módulo SSI e CLPs com cartão de comunicação SSI.
- Tempo de transmissão x tempo de atualização: a transmissão SSI depende do clock e do comprimento de palavra (por exemplo, 25 bits a 1 MHz levam cerca de 25 µs). Numa malha servo, compare o tempo de ciclo com o tempo de atualização do sensor (1 ms para 1–2 m, 2 ms para 2–3 m, 5 ms para 3–4 m), não só com o tempo de transmissão.
Ligação
Como ligar o sensor SSI ao servoacionamento ou CLP
- Pinagem: o conector SSI leva alimentação (+/–), Clock+ e Clock–, Data+ e Data–. Com SSI, o SGM-PR10 / SGM-PE10 usa a versão de 7 pinos do conector M16 (analógico e RS485 usam 6 pinos) ou cabo direto. Ligue sempre pela tabela de conexão da folha de dados.
- Cabo: par trançado blindado com blindagem geral; o par de clock e o par de dados trançados separadamente, sem misturar sinais no mesmo par. O comprimento máximo cai quando a frequência de clock sobe — siga o limite do manual do controlador.
- Blindagem: aterre a blindagem só no lado do controlador (mestre) e deixe a ponta do sensor flutuando, para evitar laços de terra.
- Parâmetros do acionamento: tipo de encoder SSI absoluto; número de bits conforme o pedido (ex.: 25 para SS25G005F); código Gray ou binário conforme o pedido; curso do sensor em mm. A SEGMENsensor fornece arquivos de parâmetros para plataformas de acionamento comuns sob consulta.
Aplicações
Onde o sensor magnetostritivo SSI é usado
Onde um servoacionamento ou controlador de movimento com entrada SSI precisa de realimentação de posição linear absoluta sem ciclo de referenciamento. Aplicações típicas, avaliadas por projeto:
- Prensas servo-hidráulicas: realimentação SSI ao controlador da válvula proporcional para posição do martelo em malha fechada; a saída absoluta dispensa o curso de referência após religar.
- Injetoras de plástico: posição absoluta da unidade de fechamento e da rosca de injeção, com SSI direto ao acionamento; construção imune a óleo hidráulico e desmoldante.
- Conformação de metais: posição do encosto traseiro de dobradeiras e do martelo de prensas, com SSI para o CNC; alta taxa de atualização para cursos rápidos em estampagem progressiva.
- Eixos de máquinas CNC: realimentação de eixo linear onde o acoplamento de encoder é inviável — curso longo, vibração forte ou ambiente contaminado.
- Pórticos e transelevadores: posição de cada eixo com SSI individual; cursos de até 8 m no SGM-PE10 cobrem a altura total do porta-paletes, e a posição absoluta evita colisão ao religar.
- Manipuladores de semicondutores e medição por coordenadas: posição de mesas lineares e de eixos Z com medição sem contato e corpo em inox.
Cotação
O que define a cotação de um sensor magnetostritivo SSI
Fábrica direta, cotação conforme a sua necessidade. O valor depende da série (SGM-PR10 dentro do cilindro ou SGM-PE10 de perfil), do curso, do comprimento de palavra SSI (24 ou 25 bits), do código Gray ou binário, da resolução, do conector M16 ou cabo direto, da etiqueta própria e da quantidade. Não publicamos tabela de preços; envie curso, configuração SSI e modelo do acionamento ou controlador e respondemos em até 24 horas com cotação e arquivo de parâmetros. Veja como comprar.
Condições comerciais: FOB China (frete internacional e impostos de importação não incluídos) · pagamento 100 % T/T antecipado · garantia de 12 meses · fornecimento OEM em série · amostras de qualificação de 1–5 peças em 5–7 dias úteis · produção em série em 3–5 semanas · cursos especiais dentro de 25–8000 mm com prazo confirmado no pedido · documentação CE e RoHS em todos os pedidos.
Normas de referência: ISO 6149-1 — Conexões hidráulicas com rosca métrica e vedação O-ring · IEC 60529 — Código IP
Assista: como funciona e como é fabricado e testado
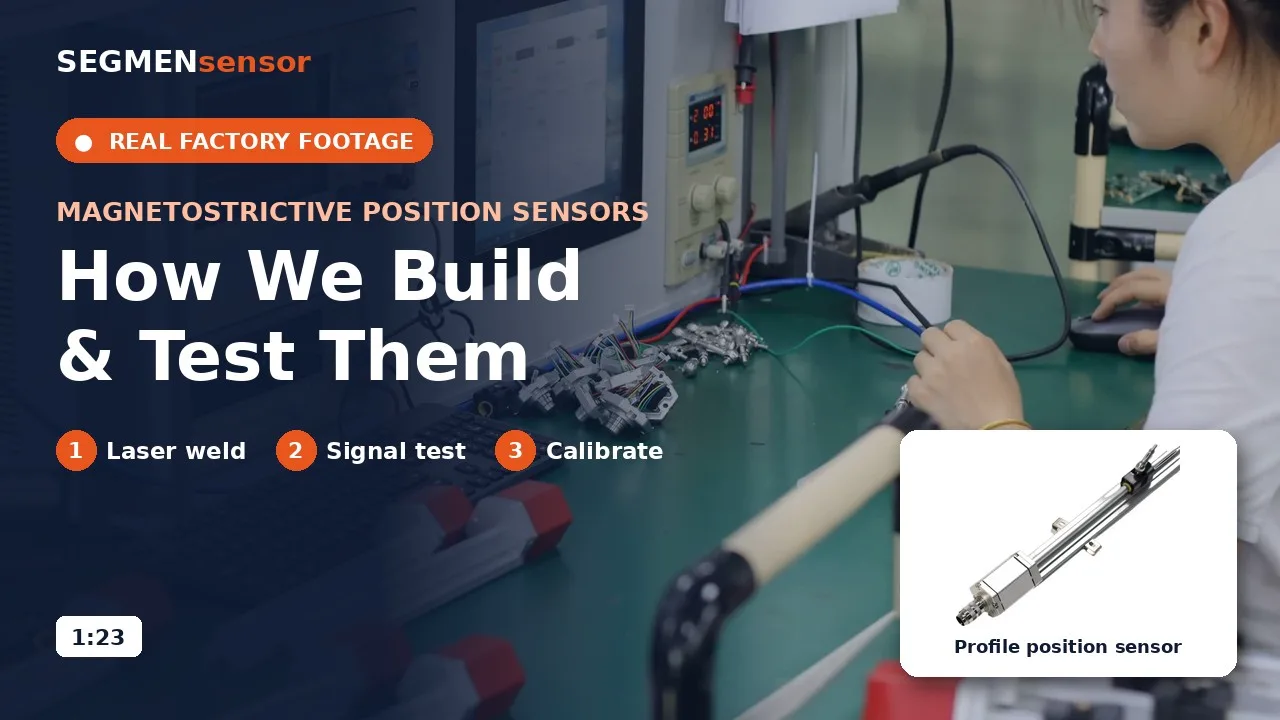
Transcrição
Sensores de posição magnetostritivos: como a SEGMENsensor fabrica e testa. Tudo começa pela eletrônica. Cada placa é soldada à mão e montada no cabeçote do sensor. Cabeçote, cabo e conector são montados no invólucro, e tubos termorretráteis vedam a fiação. Hastes e flanges são unidos por soldagem a laser em um dispositivo rotativo, com uma câmera para alinhar cada cordão. Em seguida, a eletrônica passa por burn-in em um rack. Todo sensor é testado. O osciloscópio verifica o sinal de retorno e um multímetro verifica a saída. Depois, cada sensor é calibrado em uma bancada de teste linear, onde o software confere a leitura ao longo do curso. Por fim, a plaqueta é gravada a laser com o modelo e o nome da empresa. Cursos 25–8000 mm · Fornecimento OEM em série · Solicite uma cotação em segmensensor.com
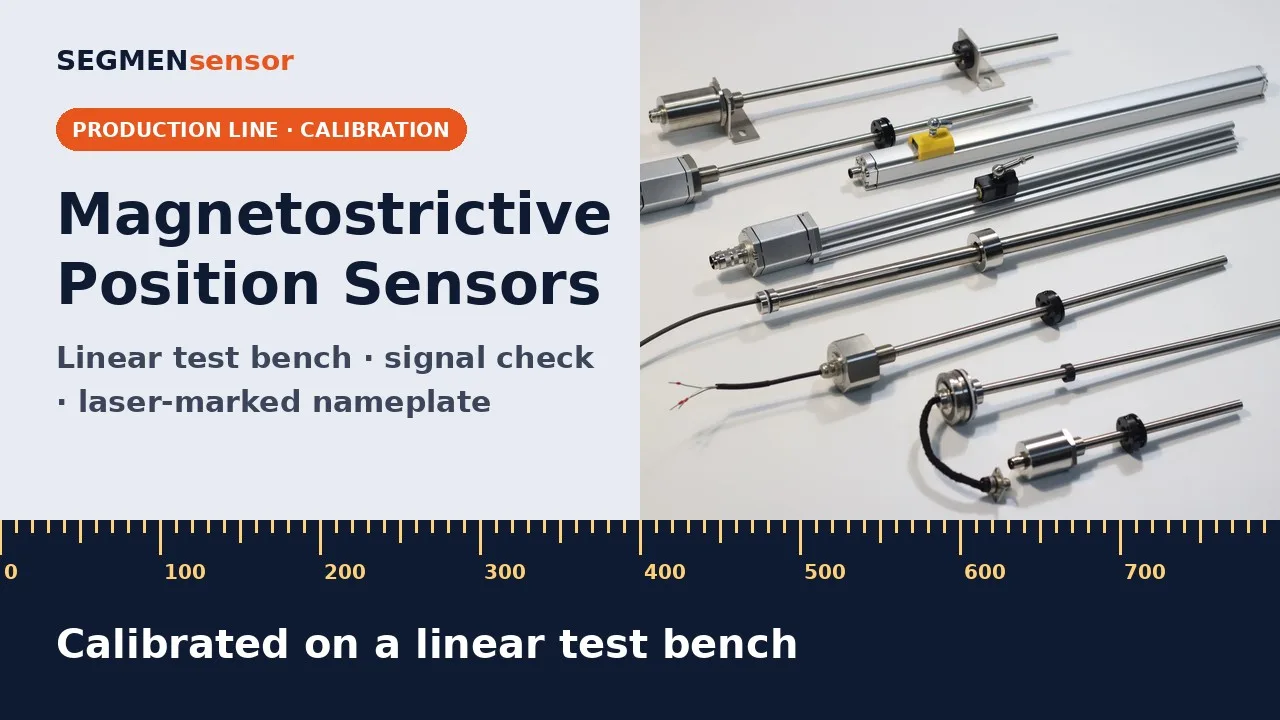
Transcrição
Sensores de posição magnetostritivos: testes, calibração e gravação. As placas eletrônicas passam por envelhecimento em racks de burn-in antes da montagem. Em seguida, cada sensor é cabeado para os testes. O sinal de retorno é verificado no osciloscópio. Em uma bancada de teste linear, o ímã se move ao longo da haste, e a saída é calibrada de acordo com a sua posição. Os valores de calibração são definidos e registrados no software. Por fim, cada plaqueta é gravada a laser com o modelo e os dados da empresa. Todos os sensores testados · Fornecimento OEM em série. Solicite uma cotação em segmensensor.com.
Perguntas frequentes
Perguntas frequentes sobre sensores magnetostritivos SSI
O que é a saída SSI num sensor de posição magnetostritivo?
Qual a diferença entre saída SSI em código Gray e em binário?
Que resolução tem um sensor magnetostritivo SSI?
O sensor magnetostritivo SSI pode substituir uma régua óptica?
Existe versão com alimentação de 12 V?
Qual é o fornecimento mínimo e o prazo?
Solicite uma cotação ou amostra
Envie os parâmetros da aplicação: um engenheiro responde com o modelo recomendado e uma cotação FOB China em até 24 horas úteis. Fornecimento OEM em série; amostras de 1 a 5 peças em 5–7 dias úteis.