Capteur de position pour vérin hydraulique
SGM-PR10 : capteur de position magnétostrictif pour vérin hydraulique, 25–8000 mm
Le SGM-PR10 est un capteur de position magnétostrictif à tige qui se monte à l’intérieur du vérin hydraulique ou pneumatique. Son tube résistant à la pression supporte 35 MPa en continu (70 MPa en crête), mesure des courses de 25 à 8000 mm et délivre la position absolue du piston en 4–20 mA, 0–20 mA, 0–10 V, RS485 (Modbus RTU) ou SSI, sans nouvelle prise d’origine après une coupure de courant. Fourniture OEM en série.
L’essentiel
Le SGM-PR10 de SEGMENsensor est un capteur de position magnétostrictif à tige qui se monte à l’intérieur du vérin hydraulique : il mesure sans contact des courses de 25 à 8000 mm, supporte 35 MPa en continu et délivre la position absolue du piston en sortie analogique, RS485 (Modbus RTU) ou SSI.
- Étendue de mesure de 25 à 8000 mm, avec filetage de montage M18×1,5 ou M20×1,5.
- Le tube de pression supporte 35 MPa en continu et 70 MPa en crête.
- Sorties 4–20 mA, 0–20 mA et 0–10 V, ainsi que RS485 (Modbus RTU) et SSI ; Profinet sur demande.
- Indice de protection IP67, température de fonctionnement de −40 à +85 °C et alimentation 24 V CC (±20 %).
- Fourniture OEM en série ; échantillons en 5–7 jours ouvrés, délai de production confirmé avec le devis et devis FOB Chine sous 24 heures ouvrées.
Dernière mise à jour : · Équipe d’ingénierie SEGMENsensor
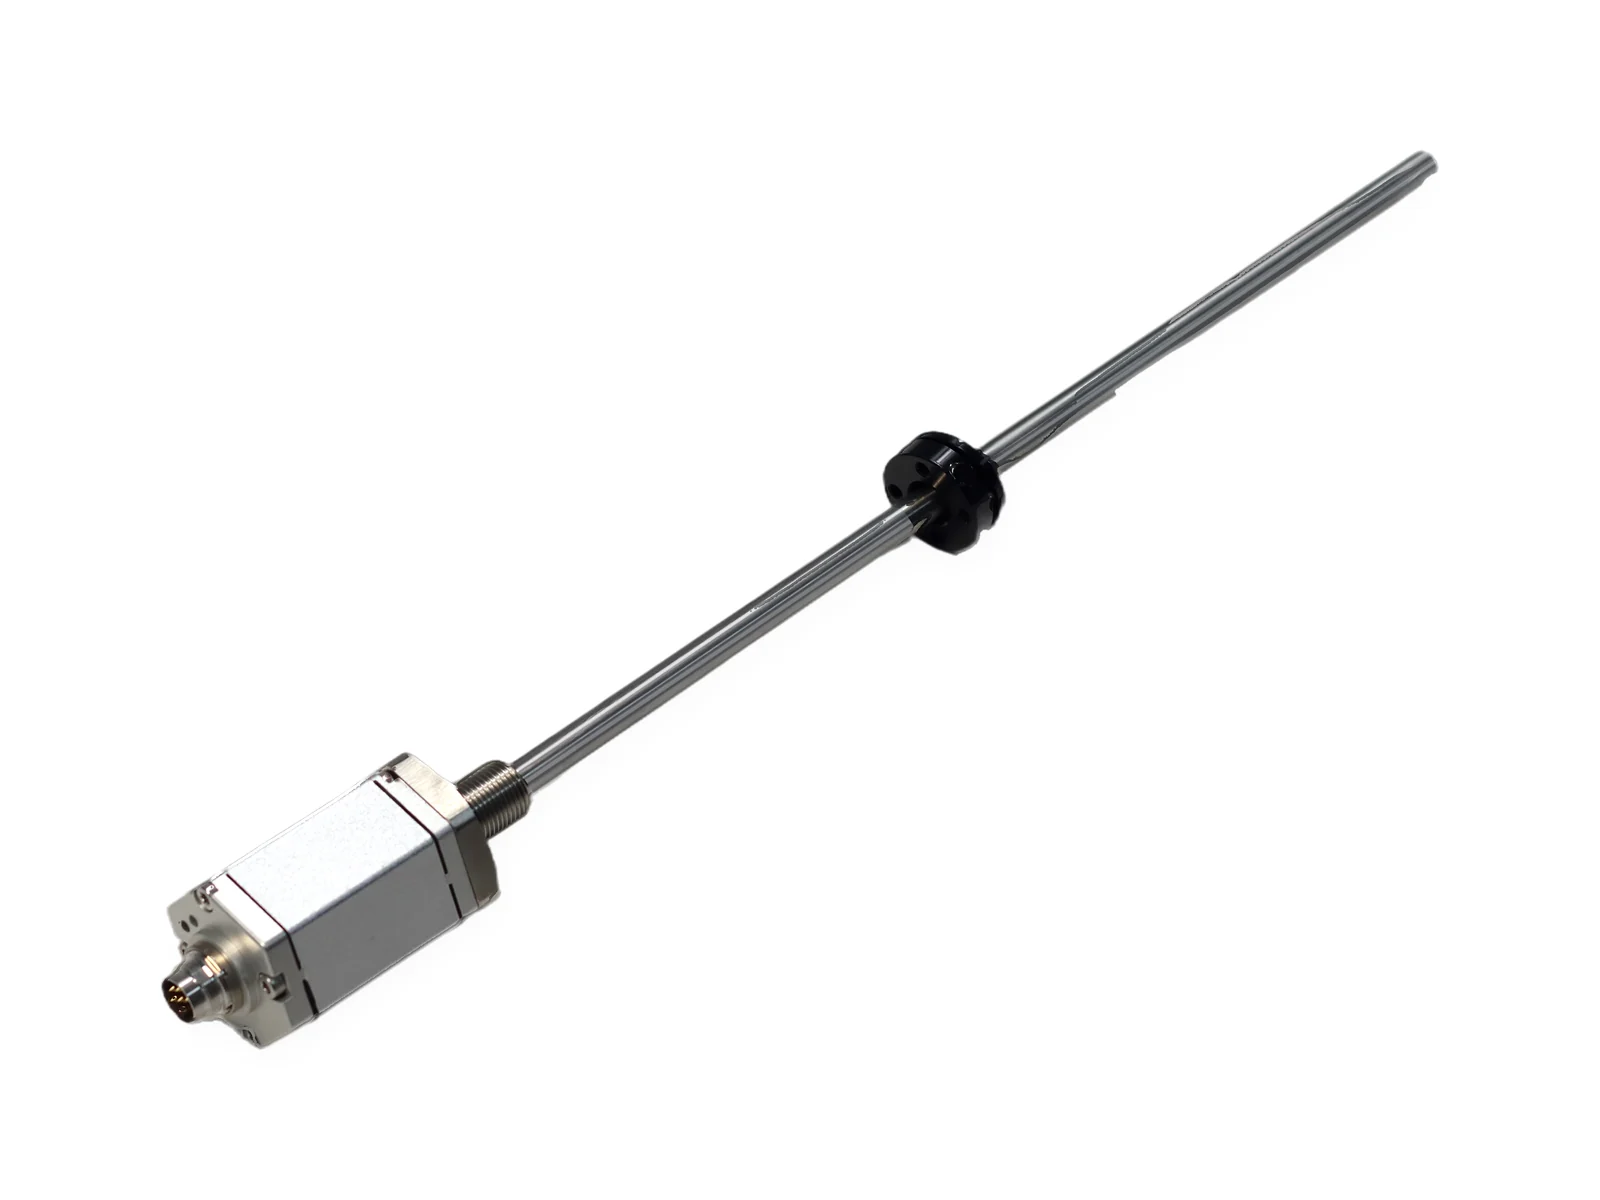
Fiche résumée du SGM-PR10
| Série | SGM-PR10 |
|---|---|
| Étendue de mesure | 25–8000 mm |
| Sortie analogique | 0–10 V CC / 4–20 mA / 0–20 mA |
| Sortie numérique | RS485 / SSI (Profinet sur demande) |
| Indice de protection | IP67 |
| Pression admissible | 35 MPa (continu), 70 MPa (crête) |
| Température de fonctionnement | −40…+85 °C |
| Tension d’alimentation | 24 V CC (±20 %) |
| Échantillons | 1–5 pièces, 5–7 jours ouvrés |
| Échantillons / production | 5–7 jours ouvrés / selon devis |
Caractéristiques
Caractéristiques techniques du SGM-PR10
Toutes les valeurs proviennent de la fiche technique SGM-PR10. Étendue commandable selon le tableau ; étendues plus longues et versions spéciales de température ou de pression sur demande. Les caractéristiques peuvent évoluer ; les valeurs définitives sont confirmées à la commande.
| Paramètre | Valeur |
|---|---|
| Type de sortie | |
| Sortie analogique | 0–10 V CC / 4–20 mA / 0–20 mA |
| Sortie numérique | RS485 / SSI (Profinet sur demande) |
| Performances | |
| Étendue de mesure | 25–8000 mm |
| Signal de sortie | 0–20 mA (charge 0–500 Ω), 4–20 mA (charge 0–500 Ω), 0–10 V (charge min. > 5 kΩ), RS485 (Modbus RTU), SSI |
| Résolution | N/A 16 bits |
| Non-linéarité | < ±0,01 % FS (min. ±50 µm) |
| Répétabilité | < ±0,001 % (min. ±5 µm) |
| Temps de mise à jour | < 10 ms (selon l’étendue) ; 1 ms (étendue 1–2 m) ; 2 ms (2–3 m) ; 5 ms (3–4 m) |
| Conditions d’utilisation | |
| Vitesse de l’aimant | Quelconque |
| Température de fonctionnement | −40…+85 °C |
| Température de stockage | −55…+85 °C |
| Humidité | 90 %, sans condensation ni givre |
| Coefficient de température | < 30 ppm/°C |
| Indice de protection | IP67 |
| Pression admissible | 35 MPa (continu), 70 MPa (crête) |
| Caractéristiques électriques | |
| Raccordement électrique | Sortie câble direct ou connecteur |
| Tension d’alimentation | 24 V CC (±20 %) |
| Consommation de courant | < 60 mA (varie avec l’étendue) |
| Protection contre l’inversion de polarité | Max. −30 V CC |
| Protection contre les surtensions | Max. 36 V CC |
| Rigidité diélectrique | 500 V CC |
| Montage | |
| Position de montage | Quelconque |
| Fixation | Filetage M18×1,5 ou sur mesure |
| Aimant de position | Aimant annulaire ou flotteur |
| Matériaux | |
| Tête | Alliage d’aluminium |
| Tube de protection | Acier inoxydable 304 |
| Bride de montage | Acier inoxydable 304 |
Codification
Comment composer la référence de commande du SGM-PR10
Composez la référence champ par champ. Les sorties ou options qui figurent dans les caractéristiques mais pas dans la codification sont disponibles sur demande.
SGM-PR10-<montage>-<étendue>-<sortie>-<raccordement>[-options]
| Champ | Code | Signification |
|---|---|---|
| Série | PR10 | Type tige pour vérins hydrauliques |
| Montage | 18 | Filetage M18×1,5 |
| 20 | Filetage M20×1,5 | |
| XX | Filetage sur mesure | |
| Étendue | 00025–08000 | 5 chiffres en mm, par pas de 5 mm (25–8000 mm) |
| Sortie | I1F | 4–20 mA, zéro en bout de tige |
| I1R | 4–20 mA inversée (20–4 mA), zéro côté tête | |
| I2F | 0–20 mA, zéro en bout de tige | |
| I2R | 0–20 mA inversée (20–0 mA), zéro côté tête | |
| V1F | 0–10 V, zéro en bout de tige | |
| V1R | 0–10 V inversée (10–0 V), zéro côté tête | |
| V2F | 0–5 V, zéro en bout de tige | |
| V2R | 0–5 V inversée (5–0 V), zéro côté tête | |
| R4 | RS485 (Modbus RTU) | |
| SS | SSI ; ajouter bits + code + résolution en µm + sens, p. ex. SS25G005F | |
| Raccordement | K16 | Connecteur M16 (analogique / RS485 : 6 broches ; SSI : 7 broches) |
| C02 … C99 | Câble direct ; nombre = longueur en m (C02 = 2 m) | |
| …X | Suffixe X : câble selon spécification client | |
| Options | (none) | Zones mortes standard de la série |
| Z1 | Zones mortes courtes 30 + 60 mm | |
| Z9 | Zones mortes selon spécification client |
| Exemple de référence | Signification |
|---|---|
| SGM-PR10-18-00600-I1F-K16 | Type tige, filetage M18×1,5, 600 mm, 4–20 mA, connecteur M16 |
Dimensions et raccordement
Dimensions et raccordement électrique du SGM-PR10
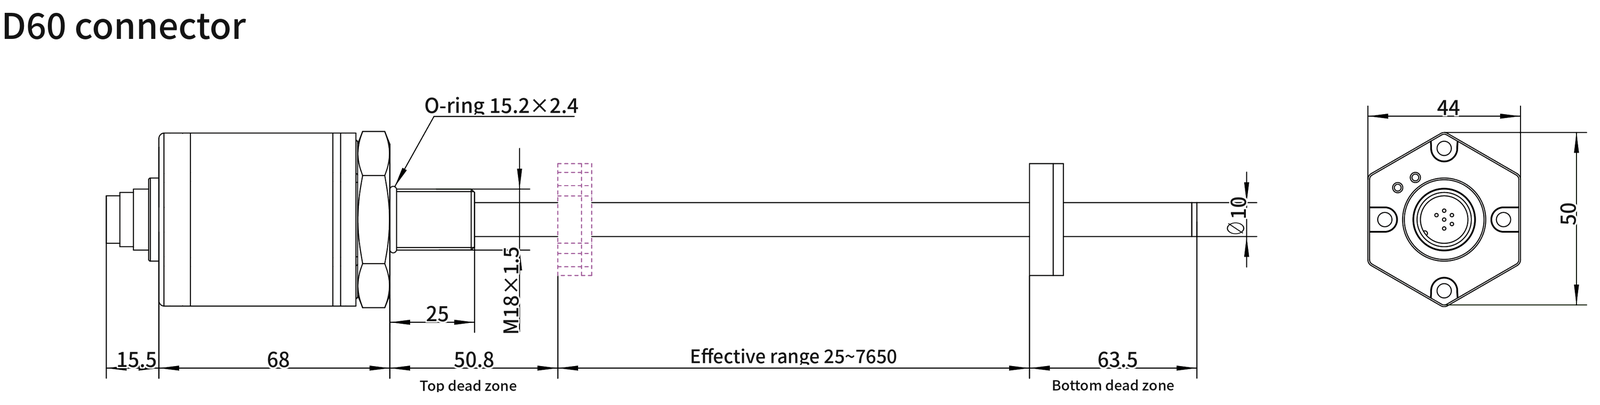
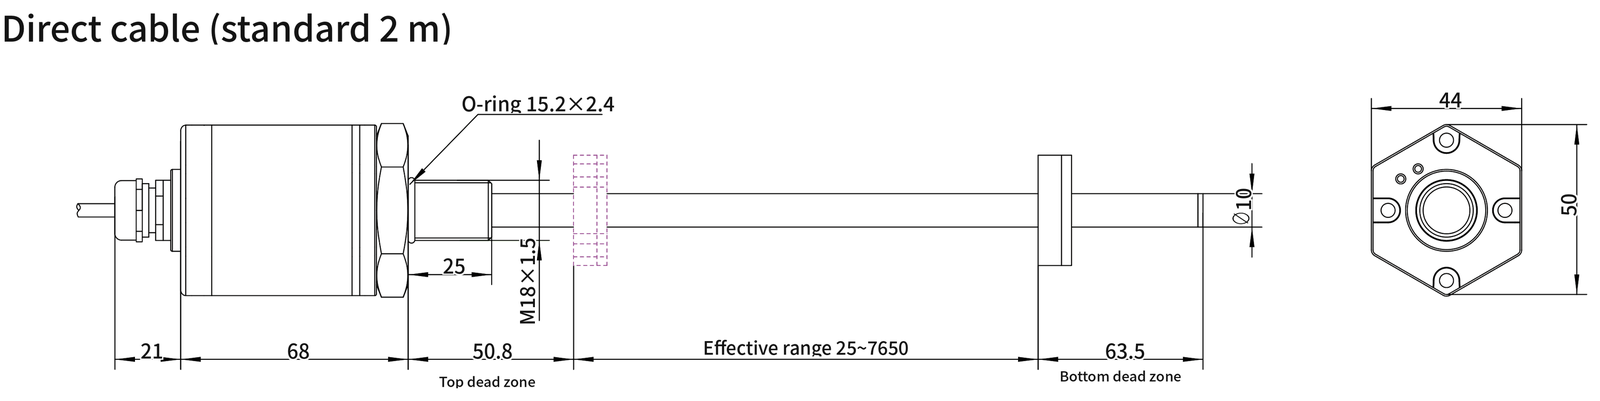
Connecteur analogique (6 broches)
| Broche | Fonction |
|---|---|
| 1 | Sortie analogique (+) |
| 2 | Sortie analogique (−) |
| 3 | Réservé au réglage |
| 4 | Réservé au réglage |
| 5 | Alimentation (+) |
| 6 | Alimentation (−) (GND) |
Connecteur SSI (7 broches)
| Broche | Fonction |
|---|---|
| 1 | Données (−) |
| 2 | Données (+) |
| 3 | Horloge (+) |
| 4 | Horloge (−) |
| 5 | Alimentation (+) |
| 6 | Alimentation (−) (GND) |
| 7 | Non raccordé |
Indication d’état par LED
| État de la LED | Fonction |
|---|---|
| Vert allumé / rouge éteint | Fonctionnement normal dans la plage utile |
| Vert éteint / rouge allumé | Aimant hors de la plage utile ou aimant non détecté |
| Vert éteint / rouge clignotant | Mode réglage |
Choix
Quand choisir le SGM-PR10
- Le capteur doit être logé dans un vérin sous pression (35 MPa en continu).
- Vous avez besoin de SSI ou de RS485 en plus de la sortie analogique, dans la même famille.
- La course dépasse 4 m.
Si l’espace derrière le fond du vérin est réduit, voyez le SGM-PF10 (tête plate) ou le SGM-PF20 (encastrable). Pour des courses jusqu’à 4 m avec une tête compacte IP68, le SGM-PR40 ou le SGM-PR50. Pour un montage à l’extérieur du vérin, le SGM-PE10. Comparez toutes les séries sur la page capteurs de position magnétostrictifs.
Applications
Applications typiques du SGM-PR10
Presses hydrauliques et presses à injecter
Position du coulisseau et de l’unité de fermeture en boucle fermée, capteur protégé des chocs et des salissures à l’intérieur du vérin.
Vérins mobiles et de sidérurgie
Courses longues jusqu’à 8 m pour le réglage de l’emprise des laminoirs et les vérins de levage et de basculement.
Fabricants de vérins
Filetage standard M18×1,5 ou M20×1,5 et tête électronique remplaçable pour les programmes de vérins intelligents.
Achat direct
Commander le SGM-PR10 auprès de SEGMENsensor
Envoyez la référence, ou la course, la sortie, le montage et le raccordement souhaités. Étendues, zones mortes, câbles et aimants spéciaux sont chiffrés sur demande. Conditions de paiement, de livraison et de garantie dans Comment acheter. Modèles 3D (STEP) disponibles sur demande.
Normes de référence : ISO 6149-1 — Orifices hydrauliques à filetage métrique et joint torique · IEC 60381-1 — Signaux analogiques en courant (4–20 mA) pour la conduite de processus · IEC 60529 — Degrés de protection procurés par les enveloppes (code IP)
Vidéo : capteurs magnétostrictifs pour vérins hydrauliques
Transcription
Capteurs de position pour vérins hydrauliques : comment les choisir et comment les installer. Un capteur de position de vérin indique la position absolue du piston. La plupart utilisent le principe magnétostrictif. L’électronique envoie une impulsion de courant dans un fil guide d’ondes. Là où elle rencontre le champ de l’aimant annulaire du piston, le fil se tord. La torsion revient sous forme d’onde de torsion. Son temps de parcours donne la position absolue, sans prise d’origine après la mise sous tension. Il existe trois modes d’installation. Le montage par le fond arrière est le plus courant : la tige se loge dans la tige de piston forée, entièrement enfermée. Le montage externe permet d’équiper un vérin existant sans usiner l’alésage. Le montage latéral ou avant convient aux courses courtes, inférieures à 500 mm. Installation par le fond arrière, pas à pas. D’abord, forez la tige du piston en profondeur, pour que le tube de pression y glisse sans toucher l’alésage. Ensuite, fixez l’aimant annulaire sur le piston, avec une entretoise amagnétique et des vis amagnétiques. Insérez le capteur par l’orifice fileté, par exemple M18×1.5, et étanchez-le avec le joint torique. La tête électronique reste hors de l’huile. Raccordez un câble blindé : la sortie suit le piston. Spécifiez la course (25–8000 mm) et vérifiez la pression nominale : 35 MPa en continu, 70 MPa en crête. Choisissez la sortie (4–20 mA, 0–10 V, RS485 Modbus ou SSI), le filetage de montage et l’indice de protection. Voici le SGM-PR10, conçu pour une installation directe à l’intérieur des vérins hydrauliques. Sur la ligne de production, les tiges et les brides sont soudées au laser, et le signal de retour est contrôlé à l’oscilloscope. Les capteurs sont étalonnés sur un banc d’essai linéaire, où un logiciel vérifie la mesure sur toute la course. Capteurs de position SEGMENsensor pour vérins hydrauliques. Fourniture OEM en série. Fiches techniques et devis sur segmensensor.com.
Transcription
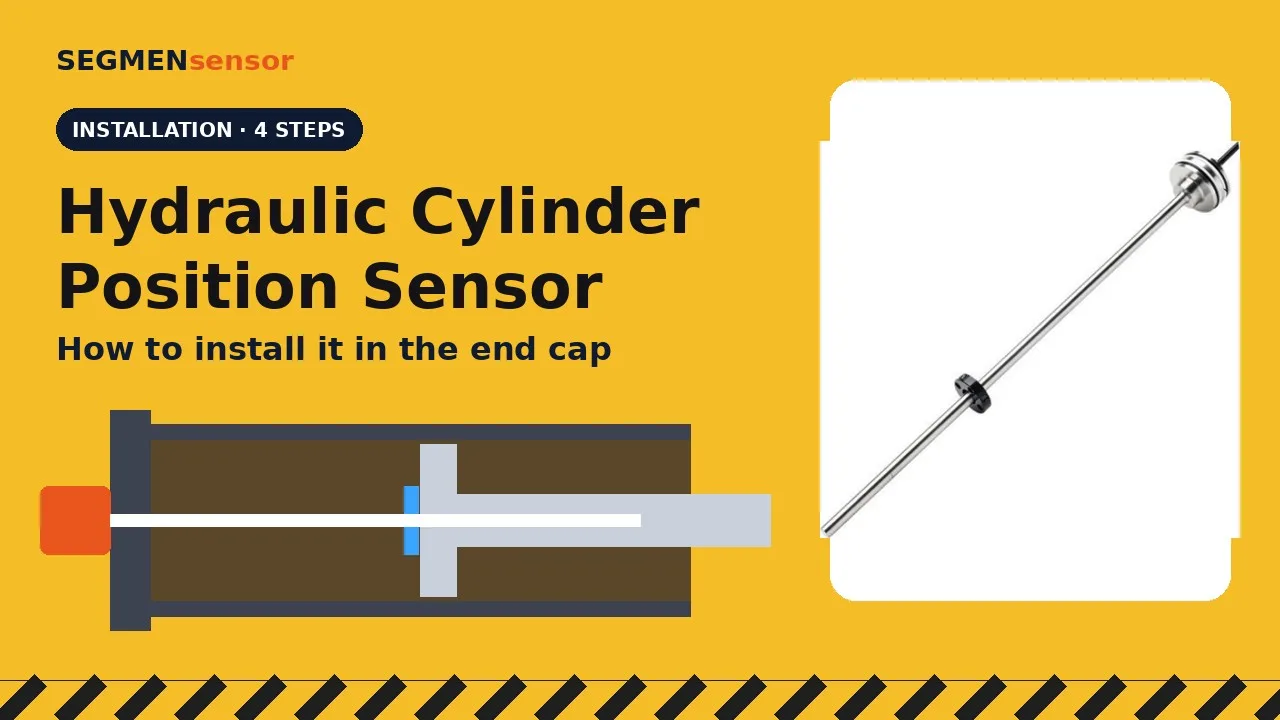
Installer un capteur à l’intérieur d’un vérin hydraulique. La méthode la plus courante monte un capteur magnétostrictif par le fond arrière, entièrement enfermé dans le vérin. Étape 1 : forer la tige du piston en profondeur pour que le tube de pression du capteur y glisse sans toucher l’alésage. Étape 2 : fixer l’aimant annulaire sur le piston, avec une entretoise amagnétique et des vis amagnétiques. Étape 3 : insérer le capteur par l’orifice fileté et l’étancher avec le joint torique. La tête électronique reste hors de l’huile. Étape 4 : raccorder un câble blindé et mettre le vérin en marche. La sortie suit le piston, sans prise d’origine après la mise sous tension. Capteurs SEGMENsensor pour vérins : courses de 25 à 8000 mm, jusqu’à 350 bar. segmensensor.com
Transcription
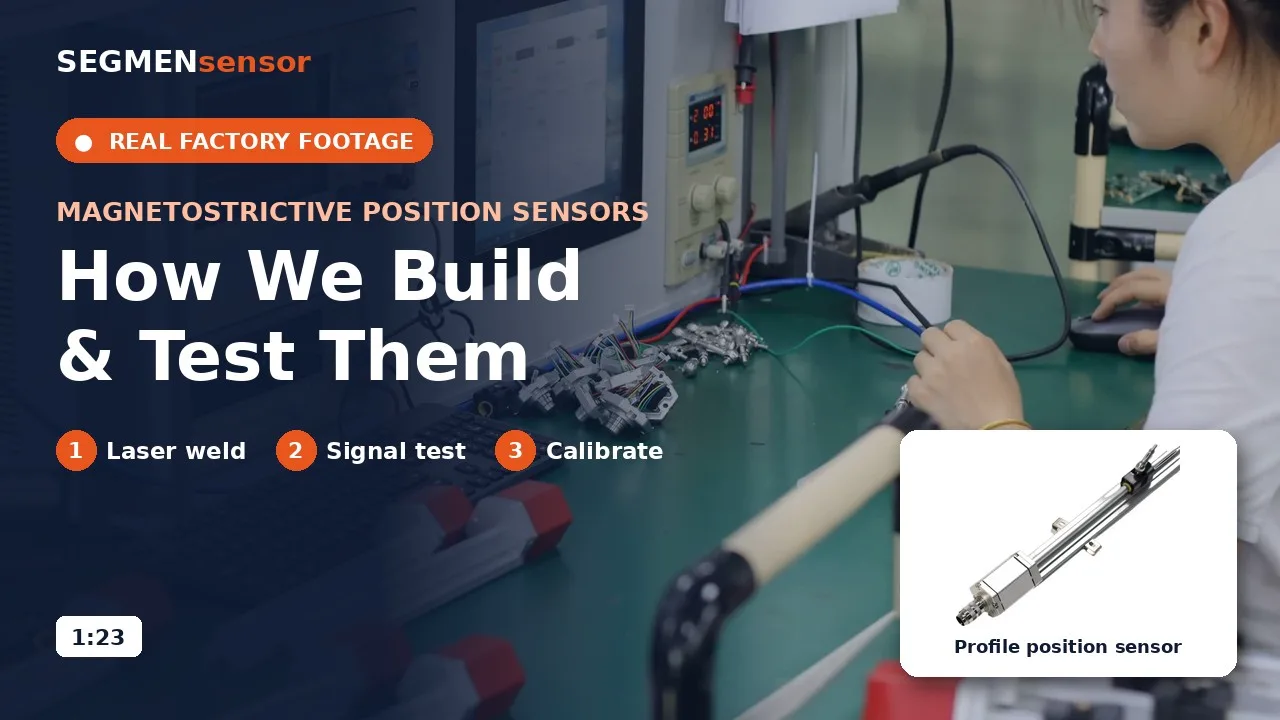
Capteurs de position magnétostrictifs : comment SEGMENsensor les fabrique et les teste. Tout commence par l’électronique. Chaque carte est soudée à la main puis montée dans la tête du capteur. La tête, le câble et le connecteur sont assemblés sur le boîtier, et des gaines thermorétractables protègent le câblage. Les tiges et les brides sont soudées au laser sur un montage rotatif, avec une caméra pour aligner chaque soudure. L’électronique passe ensuite sur un banc de déverminage. Chaque capteur est testé. L’oscilloscope contrôle le signal de retour, un appareil de mesure contrôle la sortie. Chaque capteur est ensuite étalonné sur un banc d’essai linéaire, où un logiciel vérifie la mesure sur toute la course. Enfin, la plaque signalétique est marquée au laser avec le modèle et le nom de la société. Courses 25–8000 mm · Fourniture OEM en série · Demandez un devis sur segmensensor.com
Questions fréquentes
Questions fréquentes sur le SGM-PR10
Comment monter le SGM-PR10 dans un vérin hydraulique ?
Quelle pression supporte le SGM-PR10 ?
Quelles sorties propose le SGM-PR10 ?
Existe-t-il une version 12 V du SGM-PR10 ?
Comment lire la référence de commande du SGM-PR10 ?
Qu’est-ce qui détermine le prix du SGM-PR10 ?
Quelle est la commande minimum et quel est le délai du SGM-PR10 ?
Demande de devis ou d’échantillon
Envoyez-nous vos paramètres : un ingénieur vous répond avec le modèle recommandé et un devis FOB Chine sous 24 heures ouvrées. Fourniture OEM en série ; échantillons de 1 à 5 pièces en 5–7 jours ouvrés.