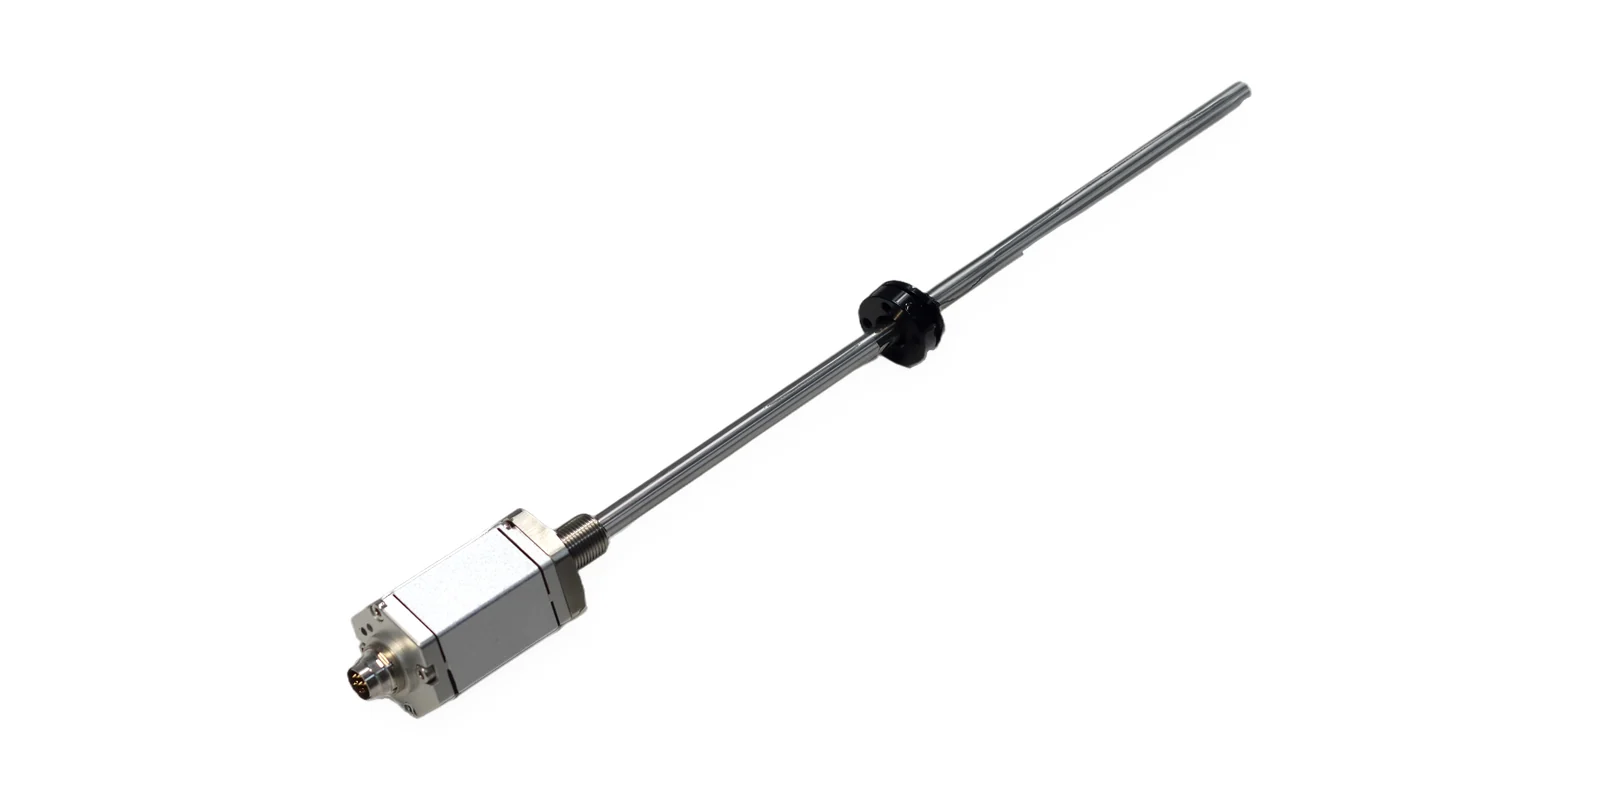
Akurasi Sensor Magnetostrictive: Mengapa Menjadi Standar Industri Berat?
Poin utama
Akurasi sensor magnetostriktif ditentukan oleh non-linearitas, resolusi, dan repeatability; pada SEGMENsensor SGM-PR10 / SGM-PE10 non-linearitas <±0,01% FS (minimum ±50 µm) dan repeatability <±0,001% FS, sementara pengukuran posisi absolut membuat mesin tidak perlu melakukan homing lagi setelah listrik padam atau terjadi gangguan.
- Non-linearitas adalah deviasi maksimum terhadap posisi aktual di seluruh stroke, bukan hanya di titik tengah.
- Resolusi output analog memakai D/A 16-bit; resolusi SSI ditetapkan pada kode pemesanan.
- Repeatability <±0,001% FS (minimum ±5 µm) pada SGM-PR10 / SGM-PE10.
- Rentang ukur 25–8000 mm; rod SGM-PR10 tahan 35 MPa kontinu untuk silinder hidrolik.
- Output 4-20 mA, 0-10 V, RS485 Modbus RTU, SSI; pasokan OEM volume.
Ringkasan Artikel
- Non-linearitas <±0.01% FS (min ±50 µm) pada SGM-PR10 / SGM-PE10 adalah deviasi maksimum antara pembacaan sensor dan posisi aktual di seluruh stroke — bukan hanya di titik tengah.
- Prinsip gelombang torsional berbasis kecepatan suara material menjamin stabilitas akurasi tanpa aus mekanis dan tanpa kalibrasi ulang berkala.
- Posisi absolut membedakan sensor magnetostrictive dari encoder dan LVDT — sistem tidak perlu homing setelah power mati, kritis untuk safety mesin press dan crane.
- Untuk stroke >500mm, lingkungan keras (minyak/tekanan/getaran), dan kebutuhan output digital langsung ke PLC: magnetostrictive adalah standar industri berat.
Apa yang Dimaksud dengan Akurasi, Resolusi dan Repeatability?
Dalam dunia sensor posisi, tiga istilah sering disalahpahami dan saling tertukar: akurasi, resolusi, dan repeatability. Memahami perbedaannya sangat penting sebelum memilih sensor untuk aplikasi industri.
Tiga Konsep yang Berbeda
Non-linearitas adalah deviasi maksimum antara pembacaan sensor dan posisi aktual di seluruh stroke. Datasheet SGM-PR10 / SGM-PE10 menyatakan <±0.01% FS dengan minimum ±50 µm — misalnya untuk stroke 1.000mm deviasi maksimum ±0.1mm, dan untuk stroke hingga 500mm ±50 µm (nilai minimum). Ini berlaku di setiap titik di sepanjang stroke, bukan hanya di titik tengah.
Resolusi adalah pembacaan terkecil yang masih bisa dibedakan oleh sensor. Output analog SEGMENsensor menggunakan D/A 16-bit; pada output SSI resolusi ditetapkan dalam kode pemesanan dalam µm (misalnya SS25G005F = 5 µm per langkah). Namun resolusi tinggi tidak otomatis berarti akurasi tinggi.
Repeatability (<±0.001% FS, min ±5 µm pada SGM-PR10 / SGM-PE10) adalah kemampuan sensor untuk kembali ke pembacaan yang sama ketika posisi fisik yang sama dicapai berulang kali dari arah yang sama. Sensor magnetostrictive memiliki repeatability yang sangat baik karena tidak ada komponen bergerak yang bersentuhan.
Mengapa "Absolut" Menjadi Pembeda Kritis
Kata "absolut" di sini berarti sensor magnetostrictive mengetahui posisi eksak sejak saat power dinyalakan — tanpa perlu prosedur homing (gerakan ke titik referensi), tanpa perlu menghitung pulsa dari nol. Ini berbeda fundamental dari sensor inkremental seperti encoder standar yang harus melakukan homing setiap kali power dinyalakan atau setelah terjadi gangguan listrik.
Dalam lingkungan industri berat di mana pemadaman listrik mendadak bisa terjadi kapan saja, kemampuan langsung mengetahui posisi aktual setelah power on adalah faktor keselamatan yang sangat penting.
Prinsip Fisika di Balik Akurasi Tinggi
Akurasi sensor magnetostrictive bukan berasal dari mekanik presisi atau komponen mahal — melainkan dari prinsip fisika yang sangat stabil: pengukuran waktu perjalanan gelombang torsional dalam material dengan sifat akustik yang terdefinisi dengan baik.
Efek Wiedemann: Sumber Gelombang Torsional
Efek Wiedemann adalah fenomena fisika di mana arus listrik yang mengalir melalui kawat magnetostrictive dalam medan magnet eksternal (dari magnet pelampung) menghasilkan torsi mekanis yang merambat sebagai gelombang torsional sepanjang kawat. Setiap kali pulsa elektronik dikirimkan, efek ini menciptakan gelombang mekanis yang bergerak dari titik pertemuan medan magnet pelampung kembali ke elektronik sensor di ujung kawat.
Kecepatan Suara yang Sangat Stabil
Kecepatan gelombang torsional dalam kawat Terfenol-D atau Galfenol berkisar sekitar 2.830 m/s — angka yang sangat stabil dan hanya bergantung pada komposisi material, bukan pada faktor eksternal seperti tekanan cairan di sekitarnya, getaran mekanis, debu, minyak, atau interferensi EMI. Material kawat dipilih dan diproses dengan ketat sehingga kecepatan suara ini diketahui dengan presisi tinggi.
Perhitungan Posisi dari Waktu Perjalanan
Posisi magnet pelampung dihitung dengan rumus sederhana: posisi = (waktu perjalanan gelombang) × kecepatan suara material. Elektronik sensor modern mengukur waktu perjalanan ini hingga resolusi ≤0.5 nanosecond. Dengan kecepatan ~2.830 m/s, setiap nanosecond setara dengan pergerakan sekitar 2.83 mikrometer — sehingga pengukuran waktu yang sangat halus menghasilkan resolusi posisi dalam orde mikrometer.
Yang membuat pendekatan ini unggul adalah tidak ada mekanisme kontak yang aus, tidak ada komponen yang bergerak di dalam sensor, dan satu-satunya variabel pengukuran (waktu perjalanan) diukur secara elektronik dengan presisi jam kristal — jauh lebih stabil dari pengukuran tegangan analog pada potentiometer atau encoder.
Kekebalan terhadap Gangguan Lingkungan
Karena pengukuran berbasis waktu (bukan tegangan atau arus), sensor magnetostrictive secara inheren tidak terpengaruh oleh: getaran mekanis yang mengubah impedansi kabel, debu atau kotoran yang menutupi elemen sensor, cairan (minyak, air, kimia) di sekitar housing, dan interferensi EMI eksternal dari motor atau trafo di dekatnya — semua gangguan ini tidak mengubah kecepatan suara material secara signifikan.
Perbandingan Akurasi: 5 Teknologi Sensor Posisi
Tabel berikut membandingkan lima teknologi sensor posisi linear dari sisi akurasi, resolusi, kemampuan posisi absolut, dan ketahanan di lingkungan keras industri.
| Teknologi | Akurasi Tipikal | Resolusi | Posisi Absolut? | Tahan Lingkungan Keras? |
|---|---|---|---|---|
| Magnetostrictive | <±0.01% FS (min ±50 µm) Terbaik | 16-bit D/A; SSI per kode pemesanan | Ya Selalu | IP67–68, tekanan 35 MPa kontinu Terbaik |
| LVDT | ±0.1% FS Sangat Baik | Sub-mikron | Tidak Inkremental | Terbatas, segel custom diperlukan Menengah |
| Encoder Linear | ±5μm Sangat Baik | 0.1μm | Tergantung model Sebagian | Rentan debu dan kontaminan Terbatas |
| Potentiometer | ±0.1% FS Menengah | Terbatas | Tidak Inkremental | Aus seiring waktu — tidak cocok jangka panjang Rendah |
| Ultrasonik Posisi | ±0.5mm Menengah | 0.1mm | Tidak Inkremental | Terpengaruh suhu dan media Menengah |
Dari perbandingan ini, sensor magnetostrictive adalah satu-satunya teknologi yang menggabungkan akurasi tinggi (non-linearitas <±0.01% FS), kemampuan posisi absolut sejati, dan ketahanan lingkungan keras (IP67–68) dalam satu paket yang siap diintegrasikan secara digital ke sistem PLC modern.
Akurasi Absolut vs Inkremental — Mengapa Penting?
Perbedaan antara sensor posisi absolut dan inkremental bukan sekadar teknis — ini adalah perbedaan yang berdampak langsung pada keselamatan operasi dan efisiensi restart mesin.
Cara Kerja Sensor Inkremental
Sensor inkremental (seperti encoder standar) menghitung jumlah pulsa dari titik referensi yang telah ditentukan. Setiap kali mesin dinyalakan atau terjadi gangguan power, sensor harus melakukan prosedur homing — menggerakkan elemen bergerak ke titik referensi fisik (biasanya ujung stroke) sebelum posisi dapat dipercaya. Jika power terputus di tengah operasi, semua informasi posisi hilang dan homing wajib dilakukan sebelum operasi dapat dilanjutkan.
Cara Kerja Sensor Absolut (Magnetostrictive)
Sensor magnetostrictive memberikan pembacaan posisi absolut secara langsung — tanpa perlu menghitung pulsa dari titik manapun. Saat power dinyalakan, dalam hitungan milidetik sensor sudah mengetahui posisi eksak magnet pelampung di seluruh stroke. Bahkan setelah power mati mendadak dan dinyalakan kembali, nilai posisi yang diberikan sudah langsung akurat.
Contoh Kasus: Silinder Hidrolik Press 5.000 Ton
Bayangkan sebuah mesin press hidrolik berkapasitas 5.000 ton yang sedang dalam proses penekanan (ram sudah turun setengah stroke) ketika terjadi pemadaman listrik mendadak. Saat power kembali:
- Dengan encoder inkremental: sistem PLC tidak tahu posisi ram. Operator harus melakukan homing manual, menggerakkan ram ke atas penuh dulu — prosedur yang memakan waktu 5–15 menit dan dapat merusak benda kerja yang sedang diproses.
- Dengan sensor magnetostrictive: sistem PLC langsung membaca posisi ram dalam 10ms setelah power on. Sistem dapat memutuskan apakah melanjutkan siklus, memindahkan ram ke posisi aman, atau menunggu konfirmasi operator — semua dengan data posisi yang akurat.
Standar Industri untuk Safety
Industri otomotif, baja, pembangkit listrik, dan industri kimia umumnya mensyaratkan sensor posisi absolut untuk aplikasi di mana kegagalan posisi dapat mengakibatkan kecelakaan kerja atau kerusakan peralatan. Standar keselamatan mesin seperti IEC 62061 dan ISO 13849 secara implisit menguntungkan sensor absolut karena mengeliminasi potensi kondisi berbahaya yang muncul akibat kehilangan referensi posisi.
Faktor yang Mempengaruhi Akurasi di Lapangan
Meskipun sensor magnetostrictive memiliki non-linearitas <±0.01% FS (min ±50 µm) dari pabrik, beberapa faktor instalasi dan penggunaan dapat mempengaruhi akurasi aktual yang dicapai di lapangan. Memahami faktor ini membantu memaksimalkan performa sensor.
Pengaruh Suhu
Koefisien temperatur sensor SEGMENsensor menurut datasheet adalah <30 ppm/°C. Dalam rentang suhu operasi -40°C hingga +85°C, pengaruh suhu terhadap pembacaan tetap kecil dibandingkan non-linearitas. Untuk tangki panas, batang ukur SE-LX tersedia dalam versi -40~+250℃.
Kualitas dan Orientasi Magnet Pelampung
Magnet pelampung yang digunakan harus memenuhi spesifikasi produsen sensor — kekuatan medan magnet yang terlalu lemah menghasilkan sinyal torsional yang lebih kecil dan berpotensi meningkatkan noise pengukuran. Orientasi magnet juga kritis: magnet harus dipasang dengan polaritas yang benar (biasanya ditandai pada produk) dan tegak lurus terhadap sumbu kawat sensor. Gunakan selalu magnet pelampung dari kit yang sama atau yang direkomendasikan spesifik untuk tipe sensor yang digunakan.
Kelurusan Pemasangan
Kawat sensor harus lurus (tidak boleh tertekuk atau melengkung) dan sejajar dengan jalur gerak pelampung atau piston. Jika sensor dipasang miring atau dengan lekukan pada housing, gelombang torsional dapat mengalami refleksi parasit yang mengganggu pembacaan. Panduan pemasangan produsen biasanya menyertakan toleransi kelurusan maksimum yang diizinkan — umumnya kurang dari 2° defleksi di seluruh panjang sensor.
Interferensi Medan Magnet Eksternal
Motor listrik besar, trafo daya, dan solenoid yang dipasang terlalu dekat dapat menghasilkan medan magnet yang berinterferensi dengan magnet pelampung sensor. Dalam kebanyakan instalasi industri, jarak 100mm dari sumber medan magnet eksternal sudah cukup untuk meminimalkan interferensi. Jika instalasi dalam lingkungan dengan medan magnet tinggi tidak dapat dihindari, model dengan shielding tambahan atau teknik routing kabel yang meminimalkan loop interferensi perlu dipertimbangkan.
Kabel Sinyal
Untuk jarak kabel lebih dari 10m, penggunaan kabel shielded (terlindung) sangat direkomendasikan untuk mencegah noise EMI yang dapat mengurangi resolusi efektif. Shield kabel harus di-ground di satu ujung saja (biasanya di sisi panel kontrol) untuk mencegah ground loop. Impedansi kabel yang terlalu tinggi pada protokol SSI dengan kecepatan clock tinggi juga dapat mempengaruhi kualitas sinyal — pertimbangkan kabel dengan cross-section yang sesuai untuk panjang kabel di atas 30m.
Aplikasi Industri Berat yang Membutuhkan Akurasi Tinggi
Akurasi tinggi bukan hanya angka di atas kertas — di bawah ini adalah aplikasi nyata di mana level akurasi ini menentukan kualitas produk, efisiensi proses, dan keselamatan operasi.
Silinder Hidrolik Press (1.000–10.000 Ton)
Mesin press stamping otomotif dan forging baja memerlukan kontrol posisi ram dengan akurasi sub-milimeter untuk menghasilkan komponen dengan toleransi dimensi yang ketat. Sensor magnetostrictive dipasang langsung di dalam silinder hidrolik, memberikan umpan balik posisi absolut ke servo valve hidrolik dengan waktu update 1 ms pada rentang 1–2 m. Non-linearitas <±0.01% FS dan repeatability <±0.001% FS mendukung kontrol posisi ram yang presisi.
Level Tangki Kimia Bertekanan
Dalam proses kimia, level tangki bertekanan bukan hanya soal monitoring — ini adalah data untuk perhitungan inventory bahan baku yang mahal. Repeatability ±0.005 mm pada sensor level SGM-LS10 cukup presisi untuk rekonsiliasi material balance dalam proses batch dan perhitungan biaya produksi yang akurat.
Posisi Aktuator Valve Turbin Pembangkit Listrik
Valve kontrol pada turbin uap dan gas beroperasi dalam kondisi suhu dan tekanan ekstrem. Posisi valve yang tidak akurat berdampak langsung pada efisiensi termal pembangkit dan, dalam kasus emergency shutdown, pada keselamatan seluruh sistem. Sensor magnetostrictive dengan rating high-temperature dan kemampuan posisi absolut menjadi pilihan standar untuk aplikasi ini.
Mesin Uji Material
Mesin uji tarik dan tekan untuk karakterisasi bahan memerlukan pengukuran defleksi atau deformasi yang absolut dan presisi sub-milimeter. Sensor magnetostrictive dengan output analog 4-20mA memberikan data posisi kontinu yang dapat direkam bersama data gaya untuk menghasilkan kurva tegangan-regangan material.
Crane dan Overhead Hoist Industri
Posisi absolut hook crane memungkinkan sistem automation path yang akurat — crane dapat bergerak ke koordinat yang telah diprogram tanpa memerlukan homing setiap shift. Pengukuran absolut pada stroke panjang (hingga 8000 mm per sensor) memungkinkan penempatan beban dengan presisi yang cukup untuk operasi anti-tabrakan otomatis di fasilitas manufaktur padat.
Cetakan Injeksi Plastik
Kontrol posisi screw injeksi dan mold closure pada mesin injeksi plastik presisi langsung mempengaruhi berat tembakan dan dimensi produk akhir. Sensor magnetostrictive memberikan feedback posisi screw kepada sistem kontrol mesin dengan akurasi yang cukup untuk menjaga konsistensi berat tembakan dalam toleransi ±0.5g untuk komponen medis dan optik.
Cara Memverifikasi Akurasi Sensor di Lapangan
Setelah sensor terpasang, verifikasi akurasi di lapangan memastikan bahwa instalasi dilakukan dengan benar dan sensor beroperasi sesuai spesifikasi. Proses ini sederhana dan tidak memerlukan peralatan laboratorium.
Alat yang Dibutuhkan
- Digital vernier caliper dengan resolusi 0.01mm (untuk verifikasi cepat)
- Digital dial indicator / comparator dengan resolusi tingkat mikrometer (untuk verifikasi presisi tinggi)
- Blok gauge atau pin gauge kalibrasi (sebagai referensi posisi)
- Terminal atau software pembacaan nilai sensor (PLC HMI, multimeter, atau software konfigurasi sensor)
Prosedur Verifikasi 5 Titik
- Pindahkan magnet pelampung ke posisi 0% stroke (titik awal). Catat pembacaan sensor dan ukur posisi aktual dengan alat kalibrasi. Hitung selisih.
- Pindahkan ke posisi 25% stroke. Ulangi pencatatan dan pengukuran.
- Pindahkan ke posisi 50% stroke (tengah). Ini biasanya titik di mana deviasi bisa paling signifikan untuk beberapa sensor.
- Pindahkan ke posisi 75% stroke. Ulangi.
- Pindahkan ke posisi 100% stroke (titik akhir). Ulangi.
Kriteria Penerimaan
Untuk setiap titik pengujian, selisih antara pembacaan sensor dan posisi referensi harus: |pembacaan_sensor − posisi_referensi| ≤ nilai non-linearitas di datasheet (misalnya ±0.01% FS, min ±50 µm pada SGM-PR10). Jika seluruh 5 titik memenuhi kriteria ini, instalasi dinyatakan valid. Jika ada titik yang melampaui batas tersebut, periksa kelurusan pemasangan, kondisi magnet pelampung, dan interferensi medan magnet eksternal.
Jadwal Kalibrasi yang Direkomendasikan
Berbeda dengan potentiometer yang memerlukan kalibrasi adjustment rutin karena keausan wiper, sensor magnetostrictive tidak memerlukan adjustment fisik — kalibrasi berkala hanya berupa proses verifikasi. Untuk aplikasi kritis (press, crane, kontrol keselamatan): verifikasi setiap 12 bulan. Untuk monitoring non-kritis (level tangki storage, monitoring posisi umum): verifikasi setiap 2–3 tahun sudah mencukupi.
Produk Sensor Magnetostrictive SEGMENsensor
Sensor magnetostrictive SEGMENsensor dirancang untuk aplikasi industri berat dengan spesifikasi yang memenuhi standar internasional dan kebutuhan OEM volume besar.
Spesifikasi Teknis Utama
- Non-linearitas: <±0.01% FS (min ±50 µm) — SGM-PR10, PE10, PR20, PF10
- Repeatability: <±0.001% FS (min ±5 µm); ±0.005 mm pada SGM-PF20, PR40, PR50, LS10, LK10
- Resolusi: 16-bit D/A (analog); SSI sesuai kode pemesanan
- Stroke: 25–8000 mm (per seri)
- Output: 4-20mA, 0-20mA, 0-10V, RS485 Modbus RTU; SSI pada SGM-PR10 / SGM-PE10
- Suhu operasi: -40°C hingga +85°C; batang SE-LX hingga +250℃ (versi suhu tinggi)
- Proteksi: IP67 (SGM-PR10, PE10) atau IP68 (SGM-PR20, PF10, PF20, PR40, PR50, LS10)
- Tekanan: 35 MPa kontinu, 70 MPa puncak untuk model silinder hidrolik
- Material: tabung & flensa stainless 304, kepala aluminium (SGM-PR10); profil aluminium (SGM-PE10)
- Area berbahaya: SE-PR30 intrinsically safe; SE-LX10 / LX20 / LX30 flameproof
Tersedia dalam konfigurasi profil eksternal (SGM-PE10 / PE20), rod dalam silinder hidrolik (SGM-PR10, PF10, PF20, PR40, PR50) dan level tangki dengan float (SGM-LS10, LC10, LK10, SE-LX). Custom stroke, koneksi proses, dan protokol output tersedia untuk pesanan OEM.
Kesimpulan: Kapan Akurasi Magnetostrictive Benar-benar Diperlukan?
Tidak semua aplikasi memerlukan sensor magnetostrictive. Teknologi ini memberikan nilai maksimal ketika kondisi berikut terpenuhi — semakin banyak kondisi yang cocok dengan aplikasi Anda, semakin kuat justifikasi untuk memilih magnetostrictive.
6 Kondisi yang Membenarkan Akurasi Magnetostrictive
- Posisi harus absolut — sistem tidak boleh kehilangan referensi posisi saat power mati atau restart; homing tidak dapat diterima karena alasan keselamatan atau waktu downtime.
- Stroke lebih dari 500mm — di atas batas atas praktis LVDT konvensional; magnetostrictive memberikan akurasi yang sama konsistennya di seluruh stroke panjang.
- Lingkungan keras — sensor beroperasi dalam minyak, air, cairan kimia, tekanan tinggi, getaran mekanis intens, atau area berdebu; IP67/68 dan konstruksi non-contact memberikan keandalan jangka panjang.
- Output digital langsung ke PLC atau SCADA — tidak ada anggaran atau ruang untuk modul signal conditioner; SSI atau RS485 Modbus RTU langsung terhubung tanpa komponen tambahan.
- Keselamatan bergantung pada posisi yang akurat — aplikasi melibatkan mesin press tonase besar, crane, valve turbine, atau aktuator keselamatan di mana posisi yang salah dapat mengakibatkan kecelakaan kerja atau kerusakan peralatan.
- Maintenance minimal dan kalibrasi jarang — lingkungan operasi tidak memungkinkan kalibrasi rutin, atau biaya downtime untuk kalibrasi sangat tinggi; magnetostrictive tidak memerlukan adjustment mekanis selama masa operasi.
Jika aplikasi Anda memenuhi tiga atau lebih kondisi di atas, sensor magnetostrictive adalah investasi yang tepat untuk keandalan jangka panjang. Tim teknis SEGMENsensor tersedia untuk membantu mencocokkan spesifikasi sensor dengan kebutuhan aplikasi spesifik Anda.
Pertanyaan yang Sering Diajukan (FAQ)
Tonton: cara kerja, produksi, dan pengujiannya
Transkrip
Bagaimana sensor magnetostrictive mengukur posisi tanpa kontak? Di dalam batang stainless steel terdapat kawat waveguide yang tipis. Magnet cincin bergerak bersama piston, pelampung, atau carriage. Pertama, elektronik mengirim pulsa arus singkat sepanjang kawat. Pulsa ini menghasilkan medan magnet melingkar. Di titik pertemuan medan tersebut dengan medan magnet, kawat terpuntir. Inilah efek Wiedemann. Puntiran merambat kembali ke kepala sensor sebagai gelombang torsi, sekitar dua ribu delapan ratus meter per detik, sementara timer mengukur waktu tempuhnya. Posisi sama dengan kecepatan gelombang dikali waktu. Hasilnya posisi absolut, tanpa kontak dan tanpa aus. Sensor magnetostrictive SEGMENsensor mencakup stroke dua puluh lima hingga delapan ribu milimeter. Selengkapnya di segmensensor.com.